
Kapazitive Erfassung erkennt Änderungen der elektrischen Kopplung. Sie kann für Tasten, Näherungssensoren und Füllstandserkennung sowie für Touchscreens eingesetzt werden. In einem Touch-Display misst der Controller Elektroden hinter einer Abdeckung, erkennt durch einen Finger verursachte Änderungen und schätzt dessen Position.
Eigen- und Gegenkapazität messen unterschiedliche Beziehungen. Dies beeinflusst, wie ein Sensor Elektroden abtastet und Berührungen interpretiert. Das Design muss außerdem eine Berührung von Rauschen unterscheiden.
Was misst die kapazitive Erfassung?
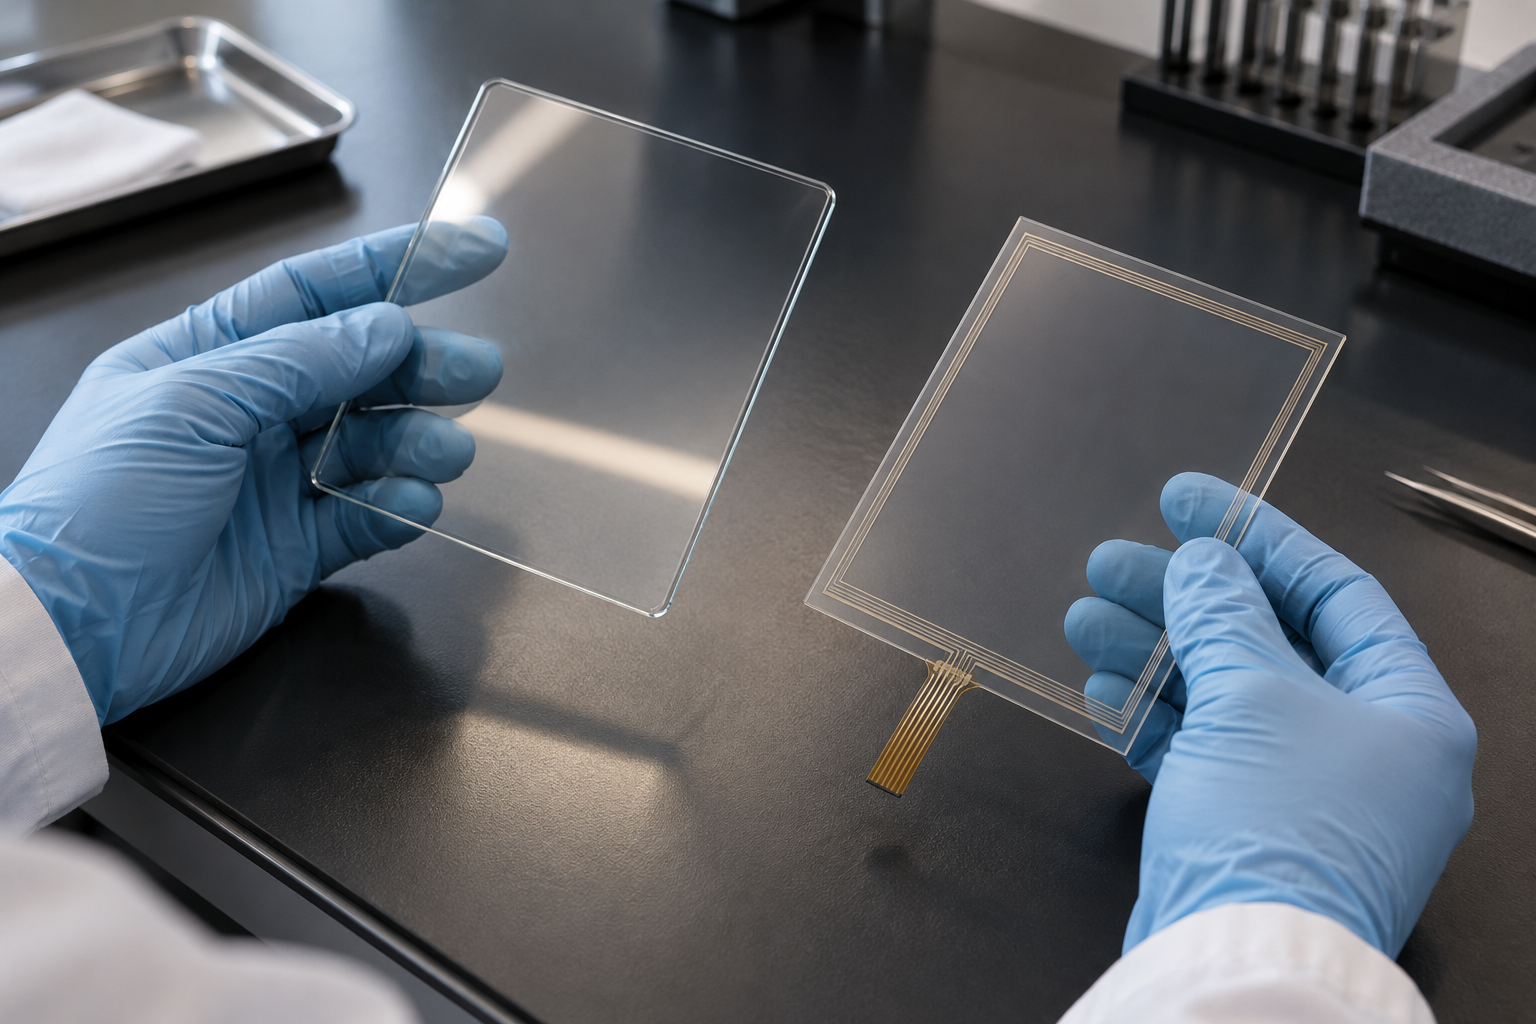
Kapazität beschreibt, wie Leiter bei einer gegebenen Spannungsdifferenz Ladung speichern. Ein Touch-Sensor verwendet Elektroden, die durch Isoliermaterialien, oft einschließlich einer Abdecklinse, vom Finger getrennt sind. Der Controller misst eine Antwort in Bezug auf die Kapazität. Der Finger muss nicht drücken oder elektrischen Kontakt mit der Elektrode herstellen.
Der unberührte Sensor hat eine Basisantwort. Der Controller vergleicht spätere Messungen mit dieser Basis, um eine aussagekräftige Änderung zu finden, die oft als Touch-Delta bezeichnet wird. Er kann langsame Basisänderungen über die Zeit verfolgen und Filterung sowie Erkennungsschwellen anwenden. Die Einheiten und ob der gemeldete Zählwert steigt oder fällt, hängen von der Elektronik und Software ab. Ein Texas-Instruments-Beispiel zeigt, wie eine Implementierung Rohmesswerte, Basis und Schwelle in Beziehung setzt.[1]
Eigenkapazität und Gegenkapazität
Eigenkapazitive Erfassung misst die scheinbare Kapazität einer einzelnen Elektrode relativ zur Referenz der Erfassungsschaltung. Ein Finger koppelt an diese Elektrode, während der Körper der Person auch kapazitiv an seine Umgebung koppelt. Eine normale Berührung erhöht typischerweise die gemessene Kapazität. Eine Person benötigt für diese Interaktion keinen physischen Draht zur Erde.[2]
Gegenkapazitive Erfassung misst die scheinbare Kopplung zwischen einer Sendeelektrode und einer Empfangselektrode. Ein Finger in der Nähe ihres Interaktionsbereichs verändert das elektrische Feld und führt einen weiteren Kopplungspfad über den Körper und seine Umgebung ein. Bei einer gewöhnlichen menschlichen Berührung nimmt die gemessene Gegenkopplung typischerweise ab. Die Interaktion hat konkurrierende Effekte, sodass nicht jedes nahe gelegene leitfähige Objekt die gleiche Antwort erzeugt.[3]
| Eigenkapazität | Gegenseitige Kapazität | |
|---|---|---|
| Messung | Eine Elektrode relativ zur Referenz der Erfassungsschaltung | Kopplung zwischen einer Sende- und einer Empfangselektrode |
| Typischer Effekt eines Fingers | Scheinbare Kapazität nimmt zu | Scheinbare Gegenkapazität nimmt ab |
| Positionsdaten | Einzelne Elektrodenmesswerte können kombiniert werden, um die Position zu schätzen | Einzelne Sende-/Empfangsschnittpunkte können eine zweidimensionale Signalkarte liefern |
Dies sind Messprinzipien, keine Garantie hinsichtlich der Anzahl unterstützter Berührungen. Projiziert-kapazitiver Touch, oft PCAP genannt, beschreibt eine breitere Familie von Sensorimplementierungen. Für eine allgemeine Einführung in die Struktur siehe PCAP-Berührungsbildschirmtechnologie.
Wie wird ein Scan zu einem Touch-Punkt?
Der Controller tastet Sensorkanäle ab, vergleicht ihre Antworten mit unberührten Werten und identifiziert Bereiche mit einer ausreichenden Änderung. Er schätzt eine Position aus diesen Signalen und meldet Koordinaten an den Host. Host-Software ordnet die Koordinaten dem angezeigten Bild und der Ausrichtung zu.
In einer einfachen eigenkapazitiven Matrix liest der Controller Zeilen und Spalten separat. Eine einzelne Berührung kann durch Kombination einer Zeilenantwort mit einer Spaltenantwort lokalisiert werden. Bei zwei gleichzeitigen Berührungen in unterschiedlichen Zeilen und Spalten können dieselben Messwerte mehr als einer Paarung entsprechen, was mehrdeutige oder Geisterpositionen erzeugt. Diese Einschränkung gilt für diesen Matrixansatz; sie beweist nicht, dass jedes eigenkapazitive System unfähig ist, mehrere Berührungen zu erkennen.[4]
In einer gegenkapazitiven Matrix kann der Controller einzelne Sende-/Empfangsschnittpunkte abtasten. Dies liefert Positionsinformationen an jedem gemessenen Knoten und kann mehrere Kontakte ohne dieselbe Zeilen-Spalten-Paarungsmehrdeutigkeit unterstützen. Tatsächliche Berührungsanzahl, Trennung, Genauigkeit und Antwort hängen vom Sensor, Controller, der Firmware und den Betriebsbedingungen ab.[4] Für die weitergehende Rolle des Controllers siehe was ein Touch-IC tut.
Warum sind Abdeckung, Layout und Umgebung wichtig?
Abdeckmaterial und -dicke, Klebstoff, Luftspalte, Elektrodengeometrie, Kabel, nahe gelegene Leiter und die Display-Baugruppe können die Messung beeinflussen. Eine dickere Abdeckung schwächt im Allgemeinen die Fingerkopplung; Elektroden- und Controller-Design können innerhalb der Systemgrenzen kompensieren.[5]
Erdung und Abschirmung beinhalten ebenfalls Kompromisse. Nahe gelegene geerdete Strukturen können helfen, Interferenzen zu kontrollieren, aber parasitäre Kapazität hinzufügen und die Empfindlichkeit verringern. Stromversorgungen, Display-Elektronik, Kabel und der Körper des Benutzers können Pfade für elektrisches Rauschen bieten.[5]
Handschuhmaterial und -dicke verändern die Interaktion mit dem Sensor. Wasser und Feuchtigkeit können die Kopplung verändern und unerwünschte Erkennungen erzeugen. Bestätigen Sie das erforderliche Verhalten mit der tatsächlichen Abdeckung, dem Sensor, den Controller-Einstellungen und der Umgebung.
Wie sollte ein OEM die Erkennung verifizieren?
Testen Sie eine repräsentative fertige Baugruppe, anstatt sich nur auf einen nackten Sensor zu verlassen. Dokumentieren Sie die Display- und Touch-Revisionen, den Abdeckungs- und Bonding-Stapel, Kabel, die Erdungsanordnung, die Host-Software und die Controller-Einstellungen. Vereinbaren Sie die Testbedingungen und Akzeptanzgrenzen vor dem Testen.
- Wo der Controller Signaldiagnosen bereitstellt, zeichnen Sie die Signalvariation im unberührten Zustand und das schwächste gültige Touch-Signal an definierten Positionen, einschließlich der Ränder, auf. Andernfalls zeichnen Sie gemeldete Touch-Ereignisse auf und fragen Sie den Lieferanten, welche Diagnosedaten verfügbar sind.
- Messen Sie verpasste Berührungen, unbeabsichtigte Berührungen, Koordinatenfehler und die Antwort unter den vorgesehenen Display- und Stromversorgungsbedingungen.
- Wiederholen Sie relevante Prüfungen mit spezifizierten Handschuhen, Feuchtigkeit, Temperatur oder elektrischen Störungen, wenn die Anwendung dies erfordert.
- Bewerten Sie den Test erneut, wenn sich eine Abdeckung, ein Kabel, ein Erdungspfad, ein Display oder eine Controller-Einstellung ändert.
Filterung, Schwellenwertänderungen und Frequenzauswahl können einem Controller helfen, mit Rauschen umzugehen, beeinflussen aber auch Erkennung und Antwort. Funktionen und Kompromisse sind gerätespezifisch; Microchip beschreibt eine Implementierung mit Frequenzsprungverfahren.[6] Die Forderung nach einem größeren Touch-Delta kann schwache gültige Berührungen ebenso unterdrücken wie unerwünschte Signale. Legen Sie Grenzen durch den vollständigen Systemtest fest.
Für Überlegungen zur Display- und Touch-Auswahl über die Erfassung hinaus siehe die Anleitung zu TFT-LCD-Modulen mit Touchscreen. Um ein spezifisches Design zu besprechen, kontaktieren Sie RJY Display mit dem Display, der Abdeckung, der Host-Schnittstelle, den Nutzungsbedingungen und den Touch-Anforderungen. Die Unterstützung hängt vom jeweiligen Projekt und den Komponenten ab.
Häufig gestellte Fragen
Misst ein kapazitiver Touchscreen den Fingerdruck?
Die kapazitive Erfassung misst eine Änderung der elektrischen Kopplung. Eine grundlegende kapazitive Messung allein misst nicht direkt die ausgeübte Kraft; jede Druckfunktion benötigt ihre eigene unterstützte Methode.
Kann eigenkapazitive Erfassung mehrere Berührungen unterstützen?
Einige Implementierungen können dies, aber eine einfache eigenkapazitive Zeilen-Spalten-Matrix kann mehrdeutige Kombinationen aufweisen, wenn mehrere Punkte berührt werden. Prüfen Sie das spezifische Sensor- und Controller-Design.
Garantiert Gegenkapazität Multi-Touch?
Nein. Das Scannen einzelner Mutual-Capacitance-Knoten kann mehrere Kontakte unterstützen, aber Anzahl und Abstand der Kontakte hängen von der Hardware, der Firmware und den Testbedingungen ab.
Verhindert eine dickere Abdeckung oder Handschuhe immer die Berührung?
Nein. Sie verändern das Signal und können einen geeigneten Sensor und eine geeignete Abstimmung erfordern. Überprüfen Sie die spezifizierte Abdeckung und die Handschuhe an der fertigen Baugruppe.
Referenzen
- Texas Instruments, Sensor Controller: Kapazitive Berührung.
- Texas Instruments, CapTIvate Technology Guide: Grundlagen der kapazitiven Sensorik.
- Microchip, QTouch Modular Library: Mutual Capacitance.
- Infineon, AN85951: PSoC 4 und PSoC 6 MCU CAPSENSE Design Guide, Matrix-Tasten und Touchpads.
- Microchip, AN2934: Design Guide für kapazitive Touch-Sensoren.
- Microchip, Glossar der Touch-Begriffe: Frequency-Hop-Parameter.


