
La détection capacitive détecte les variations de couplage électrique. Elle peut être utilisée pour des boutons, des capteurs de proximité et la détection de niveau de liquide ainsi que pour les écrans tactiles. Dans un écran tactile, le contrôleur mesure les électrodes situées derrière une couverture, détecte les variations provoquées par un doigt et estime sa position.
La capacité propre et la capacité mutuelle mesurent des relations différentes. Cela affecte la manière dont un capteur balaie les électrodes et interprète les touchers. La conception doit également distinguer un toucher du bruit.
Que mesure la détection capacitive ?
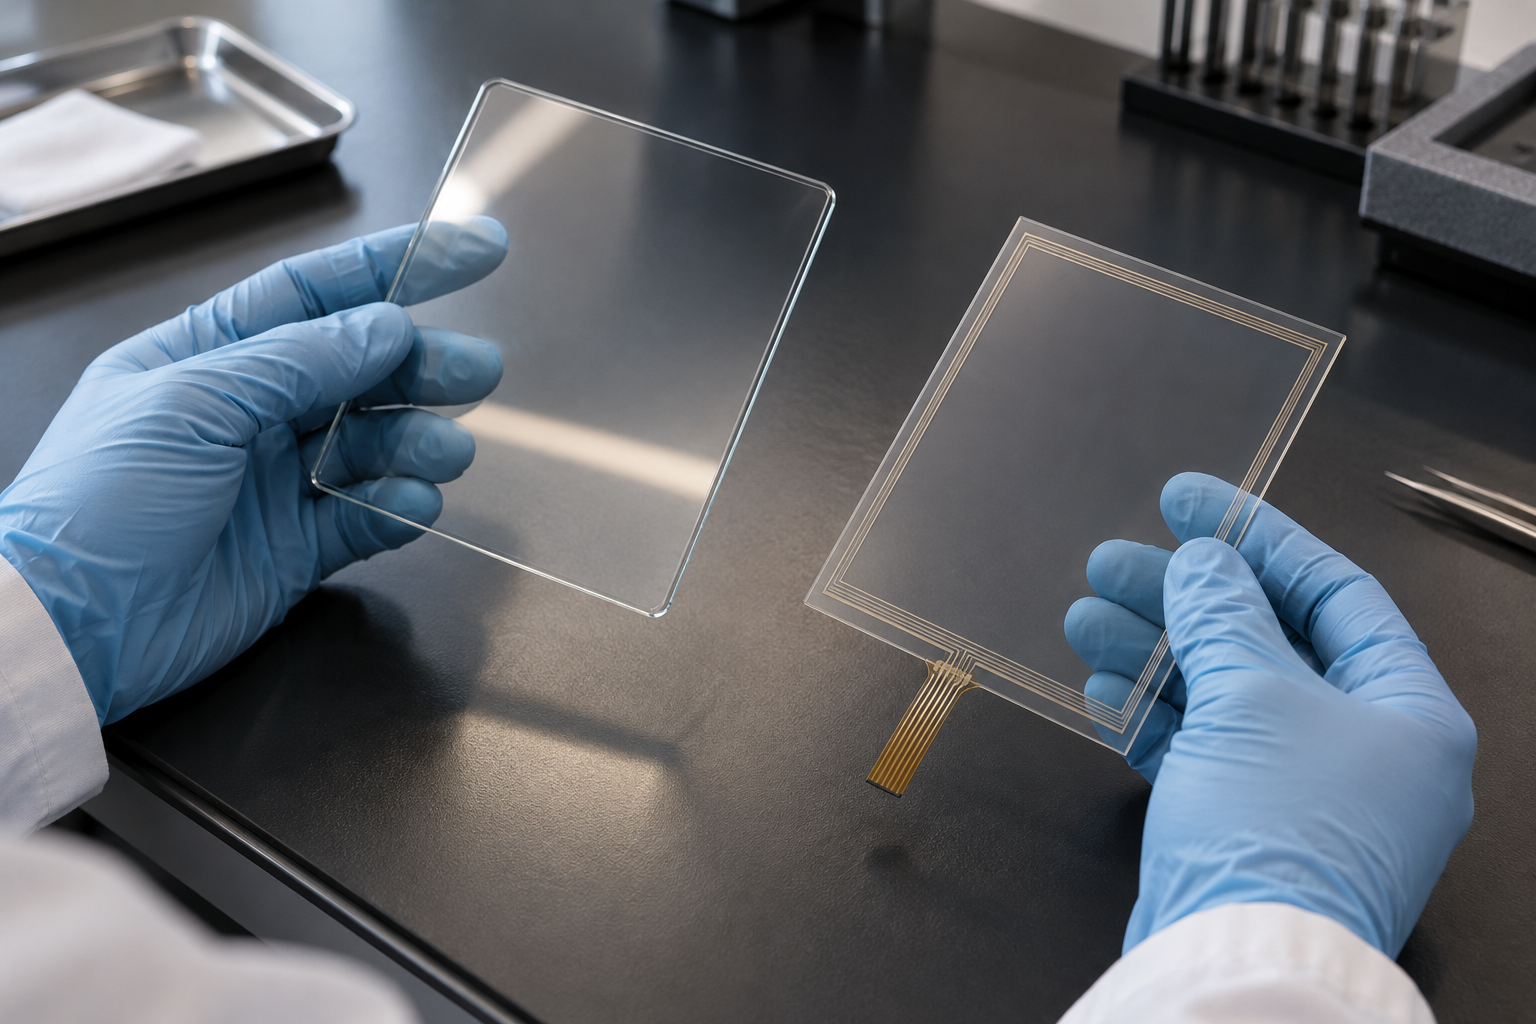
La capacité décrit la manière dont les conducteurs stockent une charge pour une différence de tension donnée. Un capteur tactile utilise des électrodes séparées du doigt par des matériaux isolants, incluant souvent une lentille de couverture. Le contrôleur mesure une réponse liée à la capacité. Le doigt n'a pas besoin d'appuyer ni d'établir un contact électrique avec l'électrode.
Le capteur non touché présente une réponse de référence. Le contrôleur compare les mesures ultérieures à cette référence pour identifier une variation significative, souvent appelée delta de toucher. Il peut suivre les variations lentes de la référence au fil du temps et appliquer un filtrage et des seuils de détection. Les unités et le fait que le comptage rapporté augmente ou diminue dépendent de l'électronique et du logiciel. Un exemple de Texas Instruments montre comment une implémentation relie les lectures brutes, la référence et le seuil.[1]
Capacité propre et capacité mutuelle
Détection par capacité propre mesure la capacité apparente d'une électrode individuelle par rapport à la référence du circuit de détection. Un doigt se couple à cette électrode, tandis que le corps de la personne se couple également de manière capacitive à son environnement. Un toucher normal augmente généralement la capacité mesurée. Une personne n'a pas besoin d'un fil physique vers la terre pour cette interaction.[2]
Détection par capacité mutuelle mesure le couplage apparent entre une électrode d'émission et une électrode de réception. Un doigt à proximité de leur zone d'interaction modifie le champ électrique et introduit un autre chemin de couplage à travers le corps et son environnement. Pour un toucher humain ordinaire, le couplage mutuel mesuré diminue généralement. L'interaction présente des effets concurrents, de sorte que tout objet conducteur à proximité ne produit pas la même réponse.[3]
| Capacité propre | La capacité mutuelle | |
|---|---|---|
| Mesure | Une électrode par rapport à la référence du circuit de détection | Couplage entre une électrode d'émission et une électrode de réception |
| Effet typique d'un doigt | La capacité apparente augmente | La capacité mutuelle apparente diminue |
| Données de position | Les lectures individuelles des électrodes peuvent être combinées pour estimer la position | Les intersections individuelles émission/réception peuvent fournir une carte de signal bidimensionnelle |
Ce sont des principes de mesure, et non une garantie concernant le nombre de touchers pris en charge. La technologie tactile capacitive projetée, souvent appelée PCAP, décrit une famille plus large d'implémentations de capteurs. Pour une introduction générale à la structure, voir Technologie des écrans tactiles PCAP.
Comment un balayage devient-il un point de toucher ?
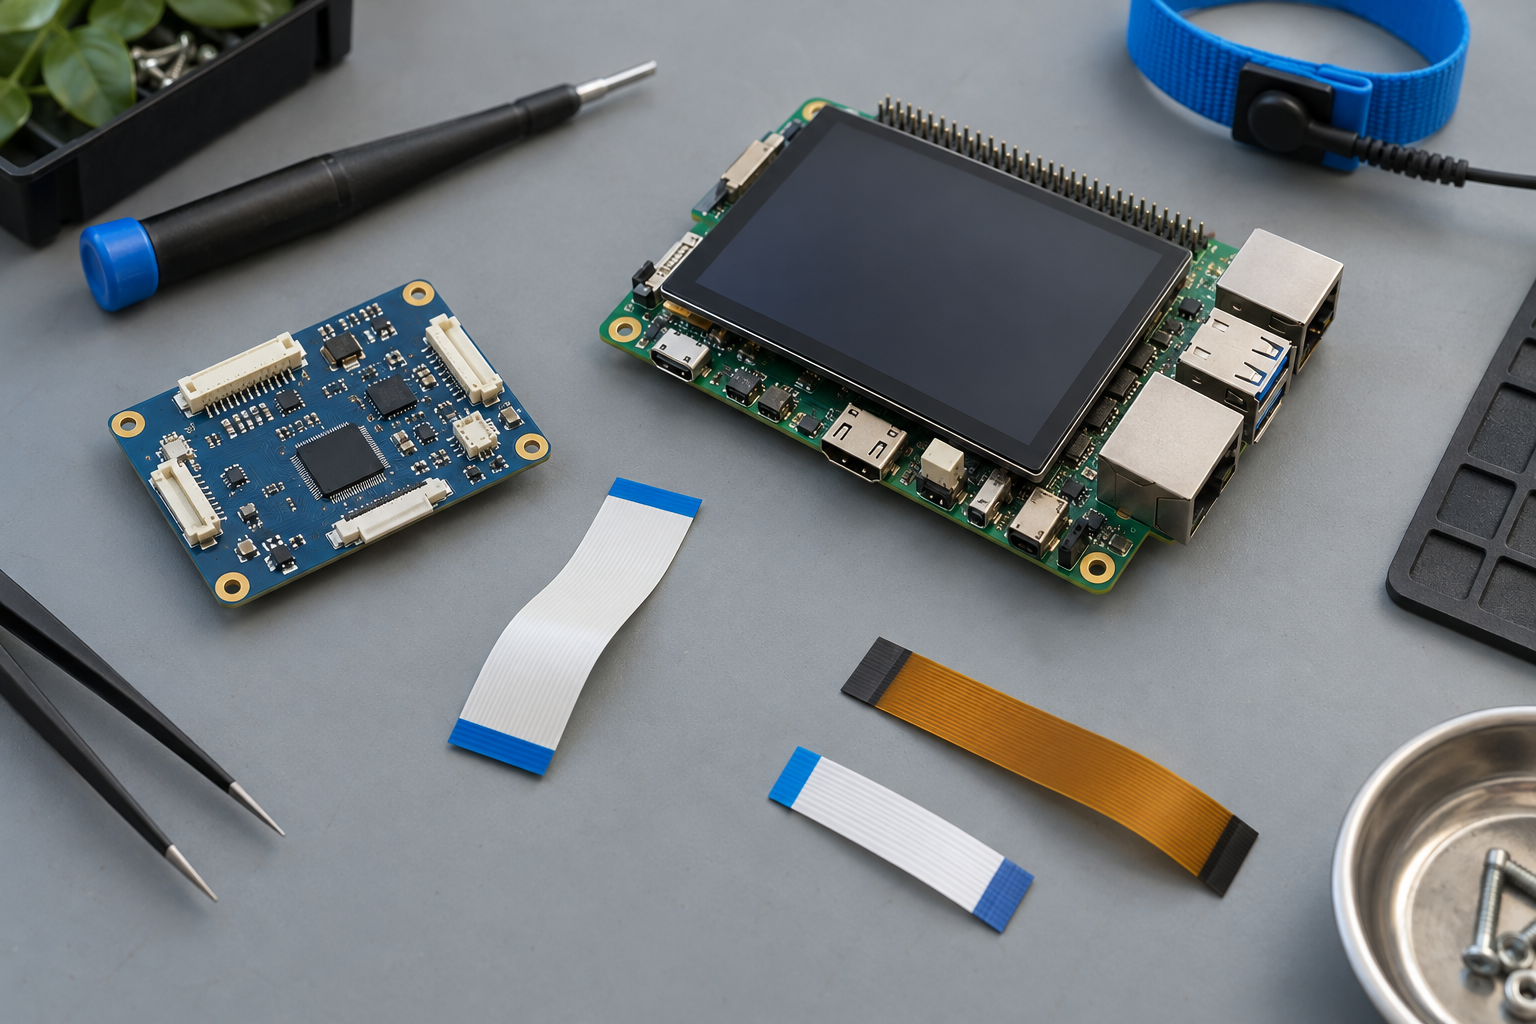
Le contrôleur balaie les canaux du capteur, compare leurs réponses aux valeurs non touchées et identifie les régions présentant une variation suffisante. Il estime une position à partir de ces signaux et rapporte les coordonnées à l'hôte. Le logiciel hôte met en correspondance les coordonnées avec l'image affichée et l'orientation.
Dans une matrice simple à capacité propre, le contrôleur lit les lignes et les colonnes séparément. Un toucher unique peut être localisé en combinant une réponse de ligne avec une réponse de colonne. Avec deux touchers simultanés dans des lignes et colonnes différentes, les mêmes lectures peuvent correspondre à plus d'une paire, créant des positions ambiguës ou fantômes. Cette limitation s'applique à cette approche matricielle ; elle ne prouve pas que tout système à capacité propre est incapable de reconnaître plusieurs touchers.[4]
Dans une matrice à capacité mutuelle, le contrôleur peut balayer les intersections individuelles émission/réception. Cela fournit des informations de position à chaque nœud mesuré et peut prendre en charge plusieurs contacts sans la même ambiguïté d'appariement ligne-colonne. Le nombre réel de touchers, la séparation, la précision et la réponse dépendent du capteur, du contrôleur, du firmware et des conditions de fonctionnement.[4] Pour le rôle plus large du contrôleur, voir ce que fait un circuit intégré tactile.
Pourquoi la couverture, la disposition et l'environnement importent-ils ?
Le matériau et l'épaisseur de la couverture, l'adhésif, les entrefers, la géométrie des électrodes, les câbles, les conducteurs à proximité et l'assemblage de l'écran peuvent affecter la mesure. Une couverture plus épaisse affaiblit généralement le couplage du doigt ; la conception des électrodes et du contrôleur peut compenser dans les limites du système.[5]
La mise à la terre et le blindage impliquent également des compromis. Les structures mises à la terre à proximité peuvent aider à maîtriser les interférences mais peuvent ajouter une capacité parasite et réduire la sensibilité. Les alimentations, l'électronique d'affichage, les câbles et le corps de l'utilisateur peuvent fournir des chemins pour le bruit électrique.[5]
Le matériau et l'épaisseur des gants modifient l'interaction avec le capteur. L'eau et l'humidité peuvent modifier le couplage et produire des détections indésirables. Confirmez le comportement requis avec la couverture, le capteur, les réglages du contrôleur et l'environnement réels.
Comment un OEM doit-il vérifier la détection ?
Testez un assemblage fini représentatif plutôt que de vous fier uniquement à un capteur nu. Enregistrez les révisions de l'écran et du tactile, la pile de couverture et de collage, les câbles, la configuration de mise à la terre, le logiciel hôte et les réglages du contrôleur. Convenez des conditions de test et des limites d'acceptation avant les tests.
- Lorsque le contrôleur fournit des diagnostics de signal, enregistrez la variation du signal non touché et le signal de toucher valide le plus faible à des emplacements définis, y compris les bords. Sinon, enregistrez les événements de toucher rapportés et demandez au fournisseur quelles données de diagnostic sont disponibles.
- Mesurez les touchers manqués, les touchers involontaires, l'erreur de coordonnées et la réponse dans les conditions d'affichage et d'alimentation prévues.
- Répétez les vérifications pertinentes avec les gants spécifiés, l'humidité, la température ou les perturbations électriques lorsque l'application l'exige.
- Réévaluez le test lorsqu'une couverture, un câble, un chemin de mise à la terre, un écran ou un réglage du contrôleur change.
Le filtrage, les modifications de seuil et la sélection de fréquence peuvent aider un contrôleur à gérer le bruit, mais ils affectent également la détection et la réponse. Les fonctionnalités et les compromis sont spécifiques à chaque dispositif ; Microchip décrit une implémentation de saut de fréquence.[6] Exiger un delta de toucher plus important peut supprimer les touchers valides faibles ainsi que les signaux indésirables. Établissez les limites au moyen du test complet du système.
Pour les considérations de sélection d'affichage et de tactile au-delà de la détection, voir le Guide des modules TFT LCD avec écran tactile. Pour discuter d'une conception spécifique, contactez RJY Display avec l'écran, la couverture, l'interface hôte, les conditions d'utilisation et les exigences tactiles. Le support dépend du projet et des composants particuliers.
Questions fréquemment posées
Un écran tactile capacitif mesure-t-il la pression du doigt ?
La détection capacitive mesure une variation de couplage électrique. Une mesure capacitive de base seule ne mesure pas directement la force appliquée ; toute fonction de pression nécessite sa propre méthode prise en charge.
La détection par capacité propre peut-elle prendre en charge plusieurs touchers ?
Certaines implémentations le peuvent, mais une matrice simple à capacité propre en lignes et colonnes peut présenter des combinaisons ambiguës lorsque plusieurs points sont touchés. Vérifiez la conception spécifique du capteur et du contrôleur.
La capacité mutuelle garantit-elle le multi-touch ?
Non. Le balayage de nœuds de capacité mutuelle individuels peut prendre en charge plusieurs contacts, mais le nombre et la séparation des contacts dépendent du matériel, du firmware et des conditions de test.
Un revêtement plus épais ou des gants empêchent-ils toujours le toucher ?
Non. Ils modifient le signal et peuvent nécessiter un capteur et un réglage appropriés. Vérifiez le revêtement et les gants spécifiés sur l'assemblage final.
Références
- Texas Instruments, Contrôleur de capteur : Toucher capacitif.
- Texas Instruments, Guide technologique CapTIvate : Bases de la détection capacitive.
- Microchip, Bibliothèque modulaire QTouch : Capacité mutuelle.
- Infineon, AN85951 : Guide de conception CAPSENSE pour les MCU PSoC 4 et PSoC 6, boutons matriciels et pavés tactiles.
- Microchip, AN2934 : Guide de conception de capteurs tactiles capacitifs.
- Microchip, Glossaire des termes tactiles : Paramètres de saut de fréquence.


