Vous rencontrez un goulot d'étranglement dans votre projet d'affichage embarqué ?
Ne laissez pas l'intégration complexe ou les problèmes de chaîne d'approvisionnement ralentir votre mise sur le marché. Réservez une consultation gratuite avec l'équipe d'experts RJY pour un accompagnement sur mesure en conception et fabrication.
Comment sélectionner un écran LCD TFT pour un pupitre d’apprentissage de robot industriel
Publié :
Lecture de 12 minutes
Mis à jour :
Une pendule d’enseignement de robot industriel place une interface dense de programmation et de diagnostic entre les mains de l’opérateur. Son affichage peut devoir présenter la position du robot, les systèmes de coordonnées, les étapes de programme, les états d’E/S, les alarmes, les modes de fonctionnement et les trajectoires graphiques pendant que l’opérateur se déplace autour d’une cellule protégée.
Cela fait de l’écran LCD TFT une partie d’une architecture de commande portable plus large plutôt qu’un panneau isolé. La taille de l’affichage, la résolution, le comportement de visualisation, la technologie tactile, les commandes physiques, le traitement hôte, la conception du câble, la construction de l’enceinte et la validation du système doivent être évalués ensemble.
Le LCD présente des informations, mais il ne met pas en œuvre à lui seul un arrêt d’urgence, une fonction de validation, un contrôle de mouvement, une communication certifiée de sécurité ou une réduction des risques du robot. Ces fonctions appartiennent à l’architecture de sécurité du robot et de la pendule et doivent être conçues et validées conformément aux normes et réglementations applicables à l’équipement fini.
Commencer par le flux de travail d’enseignement et de maintenance
Une pendule d’enseignement est utilisée pour plus que déplacer un robot d’un point à un autre. Selon le système, un opérateur peut naviguer dans les programmes, inspecter les coordonnées, modifier les paramètres, examiner les alarmes, surveiller les E/S, confirmer les états des outils ou comparer plusieurs vues de données. L’exigence d’affichage doit donc commencer par des flux de travail et des écrans représentatifs plutôt que par une taille diagonale préférée.
Construire des maquettes d’interface réalistes avant de sélectionner le panneau. Inclure les messages d’alarme les plus longs attendus, les langues cibles, les arborescences de programme, les valeurs de coordonnées, les touches logicielles, les zones de statut et toute visualisation de trajectoire ou de robot. Cet exercice révèle si la résolution et le rapport hauteur/largeur proposés offrent une densité d’informations suffisante sans réduire les textes critiques ou les cibles tactiles à des tailles impraticables.
Les pendules d’enseignement commerciales illustrent la diversité de cette charge de travail. Par exemple, une pendule industrielle actuelle utilise un panneau tactile couleur et une présentation à écran partagé afin que deux ensembles de données puissent être visualisés ensemble.1 C’est une preuve de marché utile, mais ce n’est pas une spécification universelle. Chaque OEM doit dériver l’exigence d’affichage de son propre contrôleur de robot, de son logiciel, de ses tâches d’opérateur et de son enceinte.
Évaluer l’affichage dans chaque position d’utilisation
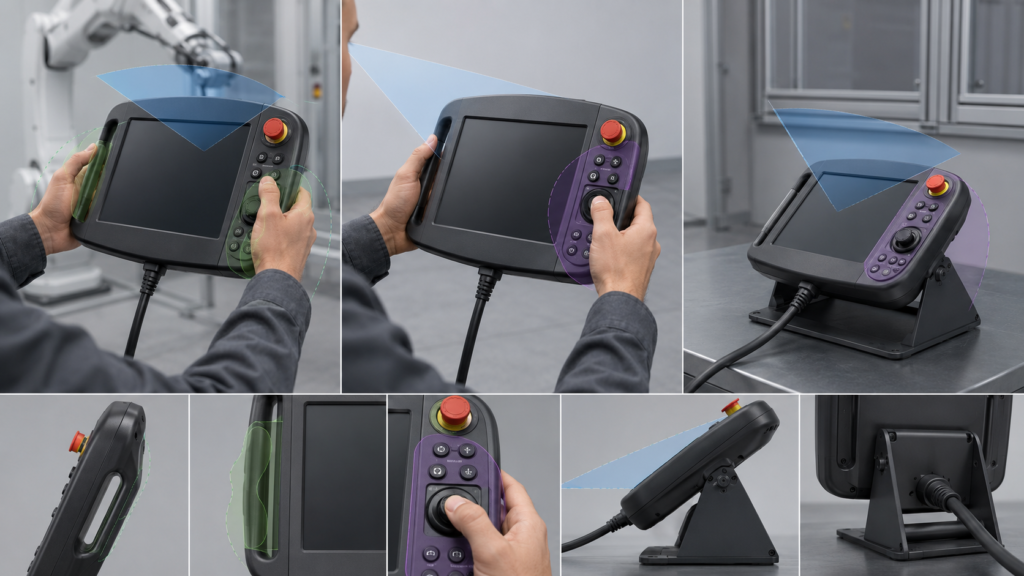
Contrairement à une armoire de commande fixe, une pendule change de position en continu. Elle peut être tenue à deux mains, soutenue d’une main, suspendue à un support, posée sur un support de service ou visualisée par deux personnes lors de la mise en service. L’écran peut être au-dessus, en dessous ou sur le côté de la position normale des yeux de l’opérateur.
Le comportement de l’angle de visualisation doit être testé dans l’orientation prévue, car les performances optiques du LCD ne sont pas toujours symétriques. Un module qui fonctionne bien en orientation paysage sur un banc peut montrer des changements de contraste ou de couleur après rotation ou lorsqu’il est vu sous les angles inférieurs courants lors d’une utilisation à la main.
Pendule d’enseignement de robot présentée en positions tenue à la main et montée sur support, avec zones d’angle de visualisation et d’atteinte des commandes
La luminosité doit également être évaluée dans le cadre de l’empilement optique complet. Les luminaires d’usine, les fenêtres, le verre de protection, les capteurs tactiles, les espaces d’air, les traitements de surface et les empreintes digitales peuvent tous affecter la lisibilité. Une puissance de rétroéclairage plus élevée n’est pas automatiquement la réponse complète, car elle peut augmenter la consommation et la chaleur interne sans éliminer les réflexions de surface.
Le guide de RJY Display sur les angles de visualisation des écrans LCD TFT explique le problème sous-jacent de la direction de visualisation. L’acceptation finale, cependant, doit utiliser le module réel, l’empilement de verre ou tactile, l’angle de l’enceinte, les couleurs de l’interface graphique, les polices et l’éclairage d’usine.
Choisir la taille et la résolution comme un système ergonomique
Un panneau plus grand peut afficher plus d’informations, mais il affecte également la largeur de la pendule, la portée de préhension, la répartition de la masse, l’espace du cadre, la protection contre les chocs et l’accès aux commandes physiques. Un panneau haute résolution peut améliorer la visualisation des programmes et des trajectoires, mais il augmente la taille du tampon d’image, la charge de rendu, la bande passante mémoire et les exigences d’interface pixel.
La densité de pixels doit être jugée à la distance de visualisation attendue. L’objectif n’est pas de maximiser une spécification mais de maintenir les valeurs importantes, les indications de mode, les alarmes et les commandes lisibles pendant que l’opérateur se concentre sur la cellule du robot.
La zone active doit également coexister avec les éléments mécaniques. De l’espace peut être nécessaire pour les poignées, une sortie de câble, des touches physiques, un dispositif d’arrêt d’urgence, une commande de validation, des joints, des fixations, des nervures internes et des structures d’absorption des chocs. Sélectionner le LCD avant d’établir ces zones peut créer une pendule visuellement impressionnante mais inconfortable ou mécaniquement difficile à intégrer.
Séparer le TFT, la saisie tactile, l’ordinateur hôte et le matériel de sécurité
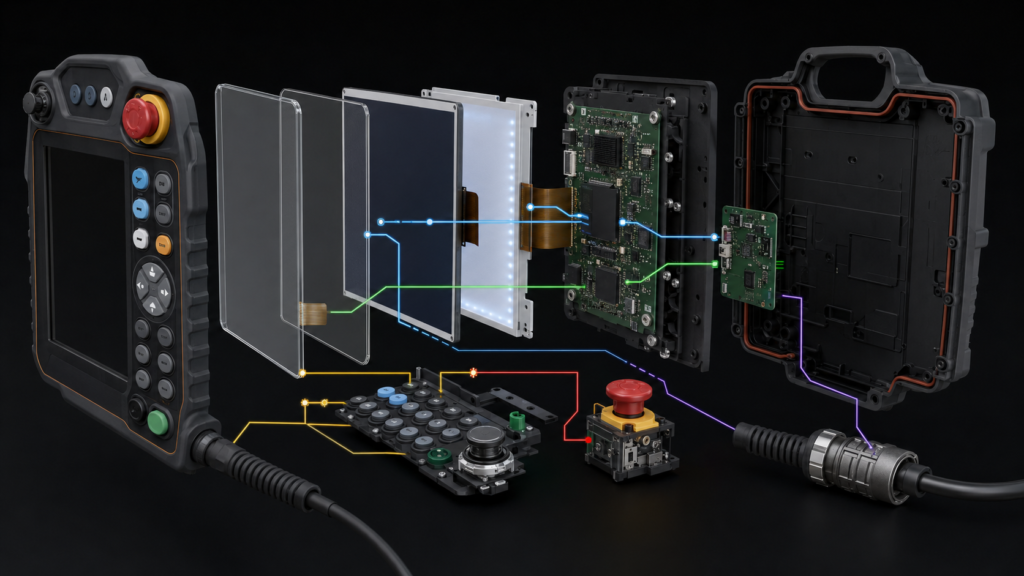
Une pendule d’enseignement complète peut contenir plusieurs sous-systèmes coordonnés mais distincts :
Un module LCD TFT qui reçoit les données de pixels et produit l’image visible
Un capteur tactile et un contrôleur tactile optionnels qui rapportent les entrées utilisateur
Un hôte embarqué ou un contrôleur HMI qui exécute l’interface graphique et communique avec le contrôleur du robot
Des touches physiques, des commandes rotatives ou d’autres entrées opérateur ordinaires
Du matériel lié à la sécurité tel qu’un dispositif d’arrêt d’urgence ou une commande de validation, lorsque requis par la conception du système
Un système de câble et de connecteurs transportant l’alimentation, la communication et tout circuit de sécurité conçu indépendamment
Ces éléments ne doivent pas être décrits comme interchangeables. Un événement tactile n’est pas un signal vidéo. Un LCD n’est pas une carte Android. Un contrôleur d’affichage n’est pas automatiquement une HMI complète, et un ordinateur HMI n’est pas automatiquement un contrôleur de sécurité de robot.
Pendule d’enseignement éclatée séparant le couvercle, le capteur tactile, le LCD TFT, la carte hôte, les commandes physiques, le matériel de sécurité et le câble
L’ISO 10218-1:2025 traite des exigences de sécurité pour les robots industriels, tandis que l’ISO 10218-2:2025 traite des applications et de l’intégration des robots.23 La sélection de l’affichage peut soutenir un fonctionnement clair, mais la conformité du robot et de l’application intégrée reste une responsabilité du système.
Ne pas remplacer les fonctions de sécurité dédiées par des commandes à l’écran
Un bouton graphique peut être approprié pour la navigation ordinaire ou une commande non liée à la sécurité, mais son apparition sur un TFT n’en fait pas une commande certifiée de sécurité. L’état du logiciel, une interface graphique figée, un capteur tactile défaillant, un contenu masqué ou une panne de communication peuvent affecter une fonction à l’écran.
L’ISO 13850 spécifie les exigences fonctionnelles et les principes de conception pour les fonctions d’arrêt d’urgence sur les machines.4 Le fabricant de la pendule et du robot doit déterminer comment les fonctions de sécurité applicables sont mises en œuvre, surveillées, identifiées et validées. Le fournisseur de LCD ne peut pas établir la conformité en fournissant un affichage ou un panneau tactile.
Cette limite compte également lors de la conception du contenu. Les informations de mode, les avertissements, les défauts et l’état de mouvement doivent être présentés clairement, mais les informations visuelles ne doivent pas être présentées comme la seule mesure de réduction des risques à moins que l’architecture de sécurité complète et les exigences applicables ne soutiennent cette conclusion.
Déterminer comment le tactile et les commandes physiques fonctionnent ensemble
Le tactile peut soutenir la navigation dans les programmes, la saisie de paramètres, l’inspection graphique des trajectoires, les menus et les commandes contextuelles. Les entrées physiques peuvent rester précieuses pour les opérations de jogging fréquentes, l’utilisation avec gants, la confirmation tactile ou les actions effectuées pendant que l’opérateur regarde le robot plutôt que l’écran.
Le résultat est souvent une interface hybride plutôt qu’un produit uniquement tactile. Définir quelles tâches appartiennent à l’écran tactile et lesquelles nécessitent une commande physique avant de concevoir l’enceinte. Cette décision influence la taille de l’affichage, le contour du verre de protection, la largeur de préhension, la position des boutons, l’agencement interne des PCB et la navigation logicielle.
La technologie tactile doit être évaluée avec l’empilement de couverture prévu, les types de gants, la contamination, la mise à la terre, l’agencement des câbles, le micrologiciel du contrôleur tactile et l’environnement de bruit industriel. Un capteur capacitif projeté qui répond bien sur un banc de développement ouvert peut se comporter différemment après installation derrière un verre de protection plus épais ou à proximité d’équipements de commutation.
La compatibilité tactile est distincte de la compatibilité d’affichage. L’hôte doit prendre en charge l’interface et le pilote du contrôleur tactile, tandis que le chemin vidéo doit prendre en charge l’interface native, le timing, le format de pixels et l’initialisation du LCD.
Adapter l’interface d’affichage native à l’architecture de l’hôte
Un affichage de pendule peut utiliser RGB, LVDS, MIPI DSI, eDP ou une autre interface de panneau, selon le module et l’hôte embarqué. Le choix correct dépend du débit de pixels, du support du processeur, de la disposition du PCB, de la longueur du FPC, de la configuration des connecteurs, des domaines d’alimentation, du support logiciel, du comportement électromagnétique et des besoins de cycle de vie.
Un connecteur qui s’adapte mécaniquement ne prouve pas la compatibilité. L’équipe de développement doit vérifier le type d’interface, les niveaux de tension, la configuration des voies ou du bus, le timing, l’affectation des broches, le format de couleur, la séquence d’initialisation, le contrôle du rétroéclairage et le séquencement de l’alimentation.
Si l’hôte fournit du HDMI mais que le panneau sélectionné utilise du MIPI DSI brut, du RGB, du LVDS ou de l’eDP, un câble passif ne suffit pas. Un pont actif ou un contrôleur adapté à la fois à la source et au panneau exact est requis. Ce dispositif actif ajoute des considérations d’alimentation, de micrologiciel, de démarrage, thermiques, de PCB et de cycle de vie.
La documentation du système d’affichage de NXP fournit un exemple concret d’un contrôleur d’affichage hôte qui récupère les graphiques de la mémoire et les transfère via un hôte MIPI DSI vers un panneau compatible.5 Bien que la mise en œuvre soit spécifique à la plateforme, elle démontre pourquoi le chemin complet des pixels doit être conçu plutôt qu’inféré à partir de l’apparence du connecteur.
Ne pas étendre une interface de panneau brut à travers le câble de la pendule par simple hypothèse
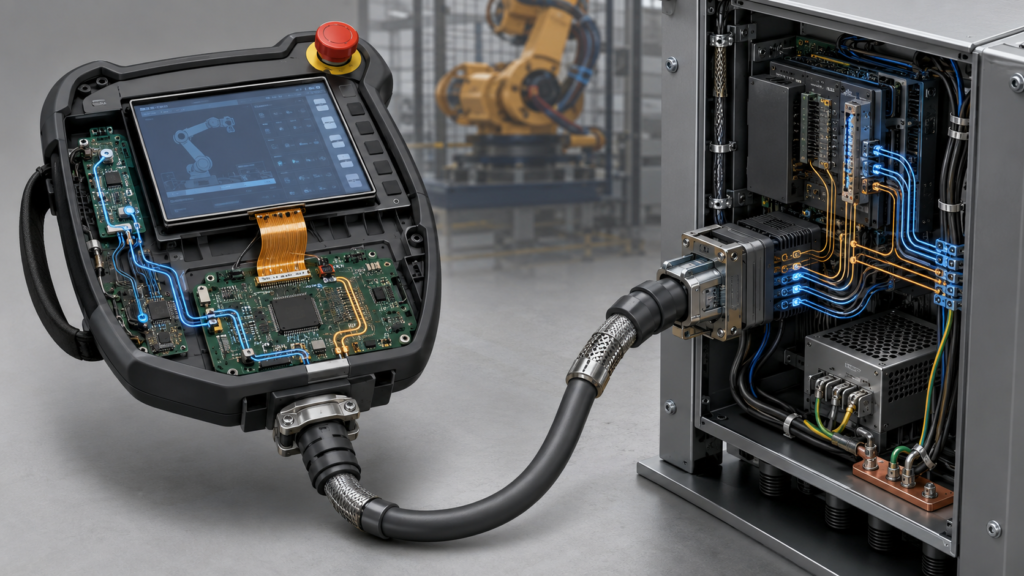
La connexion interne entre une carte hôte et un module TFT est généralement différente de la connexion externe entre une pendentif et une armoire de contrôle de robot. Le câble externe peut être long, subir des flexions répétées, des tractions, des piétinements, être exposé au bruit industriel, ou être acheminé à proximité de moteurs et d’équipements électriques.
L’architecte système doit décider quel traitement s’effectue à l’intérieur de la pendentif et quelles données traversent le câble externe. La liaison par câble nécessite une architecture électrique, un connecteur, une approche de mise à la terre, un blindage, un dispositif anti-traction, une gestion de courbure, un protocole de communication et un comportement en cas de panne, tous conçus intentionnellement.
Pendentif d’apprentissage de robot connecté à une armoire de contrôle via un câble conçu à cet effet, tandis que l’hôte interne pilote le TFT via un FPC court.
Il est dangereux de supposer qu’une interface FPC LCD brute et courte peut simplement être étendue à travers un long câble de pendentif. L’intégrité du signal, la compatibilité électromagnétique, les cycles de connecteur, le mouvement du câble, le démarrage et la récupération doivent être vérifiés pour l’architecture sélectionnée.
À l’intérieur de la pendentif, maintenez le FPC du panneau dans ses conditions autorisées de courbure et d’acheminement. Confirmez la rétention du connecteur et empêchez que la pression du boîtier, les charges de préhension ou les mouvements du câble ne soient transférés à la queue du dispositif d’affichage.
Concevoir l’empilement optique et mécanique pour une manipulation industrielle
Le module LCD ne constitue qu’une seule couche de l’assemblage avant. L’empilement peut inclure une protection en verre, un cadre imprimé, un capteur tactile, une couche adhésive ou de liaison optique, un joint, un châssis et des supports de boîtier. Chaque couche influence les réflexions, les performances tactiles, l’apparence de l’affichage, les tolérances, la stratégie de réparation et le comportement aux chocs.
Le boîtier doit soutenir et protéger l’affichage sans concentrer de contraintes sur le verre LCD. Examinez la zone active, le contour du module, le cadre, les zones d’exclusion de composants, le châssis du rétroéclairage, la sortie du FPC, l’accès au connecteur, les bossages de vis, les éléments d’étanchéité, la structure de préhension et les chemins d’absorption d’énergie en cas de chute.
Le verre de protection, le traitement de surface, la liaison optique et la personnalisation tactile doivent être évalués par rapport aux exigences environnementales et de service réelles. Un empilement plus épais ou plus complexe n’est pas automatiquement meilleur ; il peut modifier les réflexions, la sensibilité tactile, le rendement d’assemblage, l’épaisseur et la réparabilité.
RJY Display peut évaluer les personnalisations applicables autour d’une plateforme d’affichage existante appropriée, notamment le verre de protection, l’intégration tactile, le rétroéclairage, les modifications de FPC ou d’interface, les solutions de contrôleur et la coordination mécanique. La faisabilité dépend du module sélectionné et des exigences confirmées du projet ; elle ne doit pas être interprétée comme une capacité à créer une nouvelle taille de LCD arbitraire à partir de zéro.
Planifier l’alimentation, le démarrage et la récupération après panne
Le sous-système d’affichage de la pendentif peut inclure les rails d’alimentation du panneau, le rétroéclairage LED, le contrôleur tactile, le processeur, la mémoire externe, le matériel de communication et les convertisseurs de support. L’analyse de puissance doit donc couvrir l’architecture complète au lieu de ne citer que le courant logique du LCD.
Définissez la séquence attendue pour le démarrage du contrôleur de robot, la connexion de la pendentif, l’initialisation de l’affichage, l’activation du rétroéclairage, la disponibilité de l’interface graphique, la perte de communication et la récupération. L’opérateur ne doit pas se retrouver avec une image figée trompeuse si l’hôte ou la liaison du contrôleur a échoué.
Testez les cycles d’alimentation répétés, les démarrages interrompus, la reconnexion du câble si le système le permet, les conditions de sous-tension, la mise en veille de l’affichage et la récupération logicielle. La présentation de l’état doit être coordonnée avec l’architecture du robot ; l’affichage ne doit pas laisser entendre que la machine est dans un état sûr simplement parce que l’écran est sombre ou ne répond pas.
Le guide de RJY Display sur alimenter un écran LCD TFT Fournit des informations de base au niveau du module, mais la pendentif fini nécessite une conception d’alimentation et de récupération spécifique au système.
Valider avec l’enceinte finale, le câble, l’hôte et le contrôleur de robot
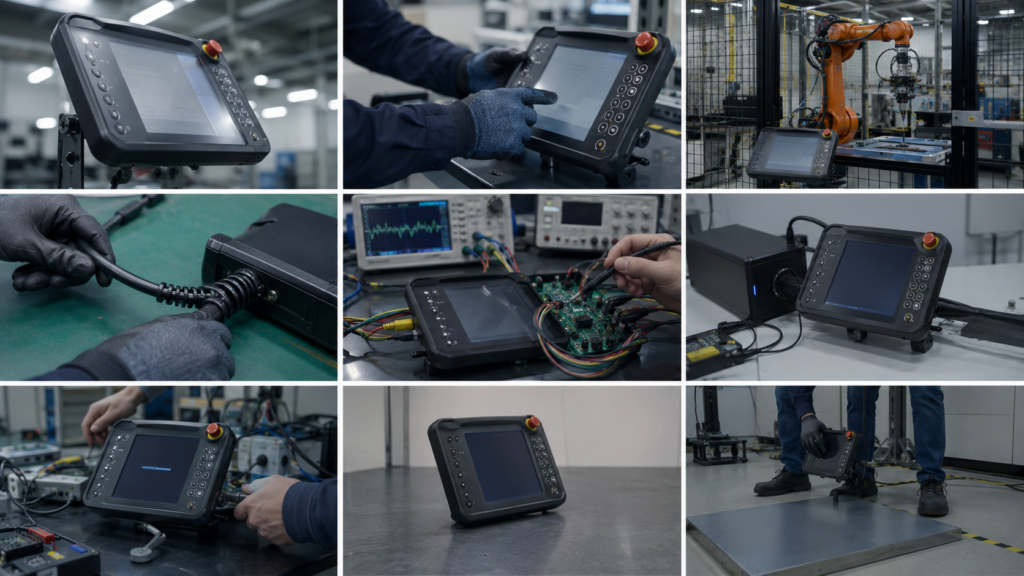
Un panneau affichant une image de test statique sur une carte d’évaluation n’est pas un système d’affichage de pendentif d’apprentissage validé. Les tests doivent progresser de la mise sous tension électrique à un prototype au niveau du boîtier, puis à la configuration de production de la pendentif, du câble et du contrôleur.
Le plan de validation doit inclure :
Écrans représentatifs de programme, de coordonnées, d’E/S, d’alarmes et de trajectoires
Rendu graphique et charge de communication dans le pire des cas
Visualisation depuis des positions portatives, suspendues et sur support
Éclairage d’usine, réflexions, empreintes digitales et luminosité minimale utilisable
Toucher avec gants et doigts nus avec l’empilement de protection final
Activité simultanée de toucher, de touches, de communication et d’affichage
Flexion du câble, dispositif anti-traction, rétention du connecteur et cycles de connexion autorisés
Interruption de l’alimentation, démarrage, perte de communication et comportement de récupération
Comportement de l’affichage et du toucher à proximité des sources de perturbations électromagnétiques attendues
Tests d’ajustement mécanique, de tolérance, d’étanchéité, de vibration et de choc définis pour le produit fini
Vérification que les fonctions graphiques ordinaires restent séparées des commandes liées à la sécurité requises
Validation industrielle d’une pendentif d’apprentissage de robot pour l’angle de vision, la saisie avec gants, la flexion du câble, le comportement du signal, le démarrage et la manipulation mécanique
Les tests de sécurité, environnementaux et réglementaires applicables doivent être déterminés par le fabricant ou l’intégrateur du robot. La réussite d’un test d’affichage au niveau du module n’établit pas la conformité du robot ou de l’application robotique complète.
Préparer une spécification complète de l’affichage pour l’examen par le fournisseur
Avant de demander des échantillons, fournissez la zone active prévue, la plage de résolution, l’orientation, l’interface graphique représentative, le processeur hôte, les interfaces d’affichage natives, les exigences tactiles, le concept de verre de protection, la disposition des commandes physiques, les positions de visualisation, l’environnement d’usine, l’architecture du câble, le dessin du boîtier, les contraintes du FPC, la séquence d’alimentation, l’étape du projet et la plage de demande attendue.
Séparez les exigences obligatoires des préférences. Un module LCD existant et mature combiné à un empilement tactile, un verre, un FPC, un rétroéclairage ou une solution de contrôleur appropriés peut offrir un chemin de développement plus maîtrisé que de commencer avec une géométrie de panneau personnalisée supposée.
Pour un projet de pendentif d’apprentissage de robot, contactez RJY Display pour une revue de compatibilité et de personnalisation. Incluez suffisamment d’informations système pour évaluer l’affichage, le toucher, l’interface hôte et l’empilement mécanique en tant que composants coordonnés. L’adéquation finale et la sécurité restent soumises à la conception de l’équipement fini et à son processus de validation.
Questions fréquemment posées
Quelle taille de TFT LCD convient à une pendentif d’apprentissage de robot ?
Il n’existe pas de taille universelle. L’affichage doit accueillir les écrans prévus de programme, de coordonnées, d’alarmes et de statut tout en laissant suffisamment d’espace dans le boîtier pour les poignées, les commandes physiques, l’acheminement des câbles, l’étanchéité et la protection contre les chocs. Évaluez les écrans graphiques représentatifs à la distance de visualisation prévue avant de sélectionner la diagonale et le rapport hauteur/largeur.
Un écran tactile peut-il remplacer les commandes physiques sur une pendentif d’apprentissage ?
Le toucher peut prendre en charge la navigation, la saisie de données et la programmation graphique, mais il ne doit pas automatiquement remplacer les commandes tactiles nécessaires pour une utilisation fréquente, avec gants ou les yeux sur le robot. Une commande graphique ne devient pas non plus une fonction d’arrêt d’urgence ou de validation certifiée sécurité simplement parce qu’elle apparaît à l’écran.
Le HDMI peut-il piloter directement un panneau MIPI, RGB, LVDS ou eDP de pendentif de robot ?
Non. Le HDMI ne peut pas piloter un panneau MIPI, RGB, LVDS ou eDP brut via un câble passif. Un contrôleur actif ou un pont approprié doit prendre en charge la source HDMI, l’interface du panneau, le timing exact, la séquence d’alimentation et les exigences d’initialisation.
L’interface LCD brute doit-elle traverser le long câble de la pendentif d’apprentissage ?
Cela ne doit jamais être supposé. Les interfaces de panneau brutes sont normalement conçues pour une connexion définie entre l’hôte et le LCD. Un câble externe long et mobile de pendentif nécessite une liaison système conçue intentionnellement avec une intégrité du signal, un blindage, une mise à la terre, des connecteurs, un dispositif anti-traction, un comportement de communication et une validation appropriés.
Quelles informations doivent être envoyées à un fournisseur d’affichage pour un projet de pendentif d’apprentissage ?
Fournissez la zone active cible, l’orientation, des exemples d’interface graphique, le processeur hôte, les options d’interface natives, les exigences tactiles et de verre de protection, la disposition des commandes physiques, le dessin du boîtier, les contraintes du FPC, les positions de visualisation, l’environnement de fonctionnement, l’architecture du câble, la séquence d’alimentation, l’étape du projet et la plage de demande attendue. Cela permet au fournisseur d’évaluer une plateforme LCD existante appropriée et les personnalisations applicables.
Partagez la taille de votre écran, sa résolution, son interface, sa luminosité, ses exigences tactiles, les besoins en carte contrôleur et l'environnement d'application.