Incontri un collo di bottiglia nel tuo progetto di display embedded?
Non lasciare che integrazioni complesse o problemi di supply chain rallentino il tuo time-to-market. Prenota una consulenza gratuita con il team di esperti RJY per un supporto su misura in progettazione e produzione.
Come selezionare un display TFT LCD per un teach pendant di un robot industriale
Pubblicato:
12 minuti di lettura
Aggiornato:
Un teach pendant per robot industriali mette nelle mani dell'operatore un'interfaccia densa di programmazione e diagnostica. Il suo display potrebbe dover presentare la posizione del robot, i sistemi di coordinate, i passaggi del programma, gli stati I/O, gli allarmi, le modalità operative e i percorsi di movimento grafici mentre l'operatore si muove all'interno di una cella protetta.
Ciò rende il display TFT LCD parte di un'architettura di controllo portatile più ampia, piuttosto che un pannello isolato. Dimensioni del display, risoluzione, comportamento di visione, tecnologia tattile, controlli fisici, elaborazione host, progettazione del cavo, costruzione dell'involucro e validazione del sistema devono essere valutati insieme.
L'LCD presenta informazioni, ma da solo non implementa un arresto di emergenza, una funzione di abilitazione, il controllo del movimento, una comunicazione con livello di sicurezza o la riduzione del rischio del robot. Tali funzioni appartengono all'architettura di sicurezza del robot e del teach pendant e devono essere progettate e validate secondo gli standard e le normative applicabili all'apparecchiatura finita.
Iniziare con il Flusso di Lavoro di Insegnamento e Manutenzione
Un teach pendant viene utilizzato per molto più che spostare un robot da un punto all'altro. A seconda del sistema, un operatore può navigare tra i programmi, ispezionare le coordinate, modificare i parametri, rivedere gli allarmi, monitorare gli I/O, confermare gli stati degli utensili o confrontare più viste di dati. Il requisito del display dovrebbe quindi iniziare con flussi di lavoro e schermate rappresentativi, piuttosto che con una dimensione diagonale preferita.
Costruire mockup realistici dell'interfaccia prima di selezionare il pannello. Includere i messaggi di allarme più lunghi previsti, le lingue di destinazione, gli alberi dei programmi, i valori delle coordinate, i tasti funzione, le aree di stato e qualsiasi visualizzazione del percorso o del robot. Questo esercizio rivela se la risoluzione e il rapporto d'aspetto proposti forniscono una densità di informazioni sufficiente senza ridurre il testo critico o i bersagli tattili a dimensioni impraticabili.
I teach pendant commerciali illustrano la diversità di questo carico di lavoro. Ad esempio, un attuale pendant industriale utilizza un pannello tattile a colori e una presentazione a schermo diviso in modo che due set di dati possano essere visualizzati insieme.1 Questa è un'utile evidenza di mercato, ma non è una specifica universale. Ogni OEM dovrebbe derivare il requisito del display dal proprio controllore robot, software, compiti dell'operatore e involucro.
Valutare il Display in Ogni Posizione Operativa
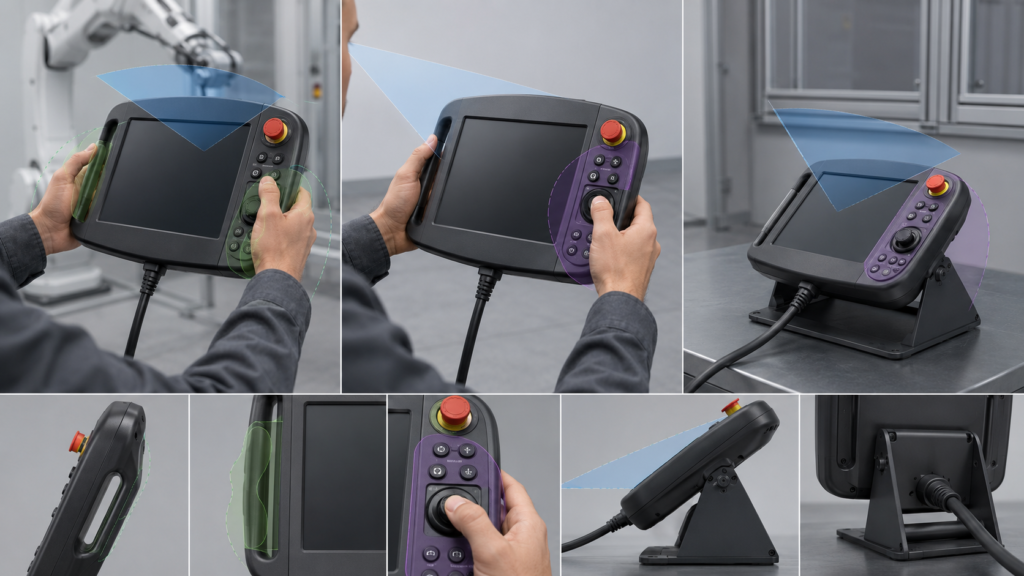
A differenza di un armadio di controllo fisso, un pendant cambia posizione continuamente. Può essere tenuto con due mani, supportato con una mano, appeso a una staffa, posizionato su un supporto di servizio o visto da due persone durante la messa in servizio. Lo schermo può essere sopra, sotto o lateralmente rispetto alla normale posizione degli occhi dell'operatore.
Il comportamento dell'angolo di visione dovrebbe essere testato nell'orientamento previsto perché le prestazioni ottiche dell'LCD non sono sempre simmetriche. Un modulo che funziona bene in orientamento orizzontale su un banco di prova può mostrare cambiamenti di contrasto o colore dopo la rotazione o se visto dagli angoli inferiori comuni durante l'uso portatile.
Teach pendant per robot mostrato in posizioni portatile e su supporto con zone di angolo di visione e portata dei comandi
Anche la luminosità dovrebbe essere valutata come parte dello stack ottico completo. Lampade di fabbrica, finestre, vetro di protezione, sensori tattili, traferri, trattamenti superficiali e impronte digitali possono tutti influenzare la leggibilità. Una maggiore potenza della retroilluminazione non è automaticamente la risposta completa perché può aumentare il consumo energetico e il calore interno senza eliminare i riflessi superficiali.
La guida di RJY Display a angoli di visione dei TFT LCD Spiega il problema sottostante della direzione di visione. L'accettazione finale, tuttavia, dovrebbe utilizzare il modulo effettivo, lo stack di copertura o tattile, l'angolo dell'involucro, i caratteri e i colori della GUI e l'illuminazione di fabbrica.
Scegliere Dimensioni e Risoluzione come un Sistema Ergonomico
Un pannello più grande può visualizzare più informazioni, ma influisce anche sulla larghezza del pendant, sulla portata della presa, sulla distribuzione della massa, sullo spazio della cornice, sulla protezione dagli urti e sull'accesso ai comandi fisici. Un pannello ad alta risoluzione può migliorare la visualizzazione del programma e del percorso, ma aumenta le dimensioni del framebuffer, il carico di rendering, la larghezza di banda della memoria e i requisiti dell'interfaccia pixel.
La densità dei pixel dovrebbe essere giudicata alla distanza di visione prevista. L'obiettivo non è massimizzare una specifica, ma mantenere leggibili valori importanti, indicazioni di modalità, allarmi e controlli mentre l'operatore è concentrato sulla cella robot.
L'area attiva deve anche coesistere con elementi meccanici. Potrebbe essere necessario spazio per impugnature, un'uscita del cavo, tasti fisici, un dispositivo di arresto di emergenza, un comando di abilitazione, guarnizioni, elementi di fissaggio, nervature interne e strutture assorbenti gli urti. Selezionare l'LCD prima di stabilire queste zone può creare un pendant visivamente impressionante ma scomodo o meccanicamente difficile da integrare.
Separare il TFT, l'Input Tattile, il Computer Host e l'Hardware di Sicurezza
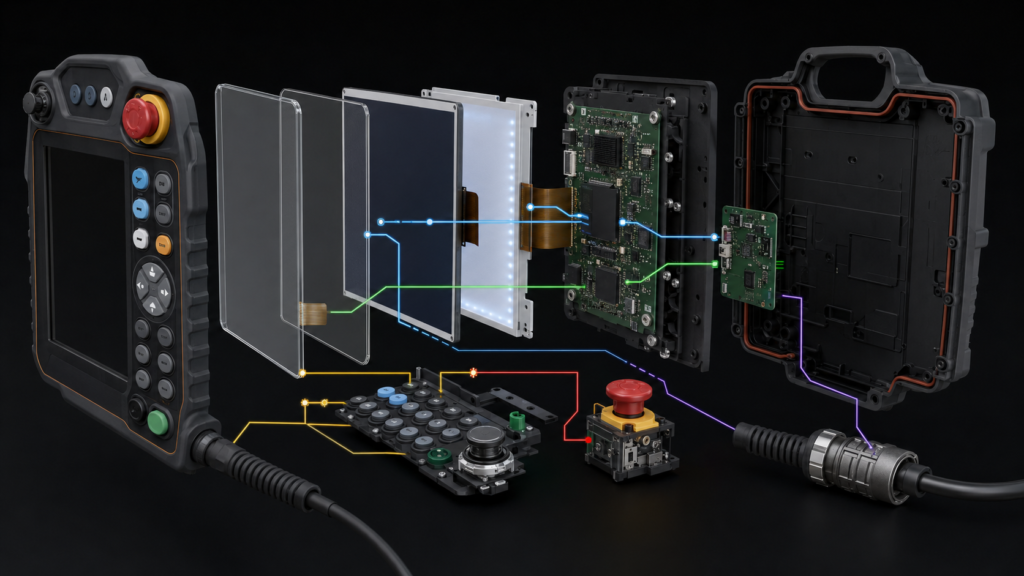
Un teach pendant completo può contenere diversi sottosistemi coordinati ma distinti:
Un modulo LCD TFT che riceve i dati dei pixel e produce l'immagine visibile
Un sensore tattile opzionale e un controller tattile che riportano l'input dell'utente
Un host embedded o un controller HMI che esegue la GUI e comunica con il controllore del robot
Tasti fisici, comandi rotativi o altri input ordinari dell'operatore
Hardware relativo alla sicurezza come un dispositivo di arresto di emergenza o un comando di abilitazione, dove richiesto dalla progettazione del sistema
Un sistema di cavi e connettori che trasporta alimentazione, comunicazione e qualsiasi circuito di sicurezza progettato indipendentemente
Questi elementi non dovrebbero essere descritti come intercambiabili. Un evento tattile non è un segnale video. Un LCD non è una scheda Android. Un controller del display non è automaticamente un HMI completo, e un computer HMI non è automaticamente un controllore di sicurezza del robot.
Teach pendant esploso che separa la copertura, il sensore tattile, il TFT LCD, la scheda host, i comandi fisici, l'hardware di sicurezza e il cavo
La ISO 10218-1:2025 affronta i requisiti di sicurezza per i robot industriali, mentre la ISO 10218-2:2025 affronta le applicazioni e l'integrazione dei robot.23 La selezione del display può supportare un funzionamento chiaro, ma la conformità del robot e dell'applicazione integrata rimane una responsabilità del sistema.
Non Sostituire le Funzioni di Sicurezza Dedicate con Comandi su Schermo
Un pulsante grafico può essere appropriato per la navigazione ordinaria o un comando non di sicurezza, ma la sua apparizione su un TFT non lo rende un comando con livello di sicurezza. Lo stato del software, una GUI congelata, un sensore tattile guasto, contenuti oscurati o un guasto di comunicazione possono influenzare una funzione su schermo.
La ISO 13850 specifica i requisiti funzionali e i principi di progettazione per le funzioni di arresto di emergenza sui macchinari.4 Il produttore del pendant e del robot deve determinare come le funzioni di sicurezza applicabili sono implementate, monitorate, identificate e validate. Il fornitore dell'LCD non può stabilire la conformità fornendo un display o un pannello tattile.
Questo confine è importante anche durante la progettazione dei contenuti. Le informazioni sulla modalità, gli avvisi, i guasti e lo stato del movimento dovrebbero essere presentati chiaramente, ma le informazioni visive non dovrebbero essere rivendicate come l'unica misura di riduzione del rischio a meno che l'architettura di sicurezza completa e i requisiti applicabili non supportino tale conclusione.
Decidere Come i Comandi Tattili e Fisici Lavorano Insieme
Il tocco può supportare la navigazione del programma, l'inserimento di parametri, l'ispezione grafica del percorso, i menu e i comandi sensibili al contesto. Gli input fisici possono rimanere preziosi per operazioni frequenti di jogging, uso con guanti, conferma tattile o azioni eseguite mentre l'operatore guarda il robot piuttosto che lo schermo.
Il risultato è spesso un'interfaccia ibrida piuttosto che un prodotto solo tattile. Definire quali compiti appartengono al touchscreen e quali richiedono un controllo fisico prima di progettare l'involucro. Questa decisione influenza le dimensioni del display, il profilo del vetro di copertura, la larghezza dell'impugnatura, la posizione dei pulsanti, la disposizione interna del PCB e la navigazione del software.
La tecnologia tattile dovrebbe essere valutata con lo stack di copertura previsto, i tipi di guanto, la contaminazione, la messa a terra, la disposizione dei cavi, il firmware del controller tattile e l'ambiente di rumore industriale. Un sensore capacitivo proiettato che risponde bene su un banco di sviluppo aperto può comportarsi diversamente dopo l'installazione dietro un vetro di copertura più spesso o vicino a apparecchiature di commutazione.
La compatibilità tattile è separata dalla compatibilità del display. L'host deve supportare l'interfaccia e il driver del controller tattile, mentre il percorso video deve supportare l'interfaccia nativa dell'LCD, la temporizzazione, il formato dei pixel e l'inizializzazione.
Abbinare l'Interfaccia Nativa del Display all'Architettura Host
Un display per pendant può utilizzare RGB, LVDS, MIPI DSI, eDP o un'altra interfaccia del pannello, a seconda del modulo e dell'host embedded. La scelta corretta dipende dalla produttività dei pixel, dal supporto del processore, dal layout del PCB, dalla lunghezza dell'FPC, dalla configurazione del connettore, dai domini di alimentazione, dal supporto software, dal comportamento elettromagnetico e dalle esigenze del ciclo di vita.
Un connettore che si adatta meccanicamente non prova la compatibilità. Il team di sviluppo deve verificare il tipo di interfaccia, i livelli di tensione, la configurazione delle linee o dei bus, la temporizzazione, l'assegnazione dei pin, il formato colore, la sequenza di inizializzazione, il controllo della retroilluminazione e la sequenza di alimentazione.
Se l'host fornisce HDMI ma il pannello selezionato utilizza MIPI DSI grezzo, RGB, LVDS o eDP, un cavo passivo non è sufficiente. È necessario un bridge attivo o un controller abbinato sia alla sorgente che al pannello esatto. Quel dispositivo attivo aggiunge considerazioni su alimentazione, firmware, avvio, termica, PCB e ciclo di vita.
La documentazione del sistema di visualizzazione di NXP fornisce un esempio concreto di un controller di visualizzazione host che recupera la grafica dalla memoria e la trasferisce attraverso un host MIPI DSI a un pannello compatibile.5 Sebbene l'implementazione sia specifica della piattaforma, dimostra perché il percorso completo dei pixel deve essere progettato piuttosto che dedotto dall'aspetto del connettore.
Non Estendere un'Interfaccia del Pannello Grezza Attraverso il Cavo del Pendant per Presupposizione
La connessione interna tra una scheda host e un modulo TFT è solitamente diversa dalla connessione esterna tra un pendant e l'armadio del controllore robot. Il cavo esterno può essere lungo, flesso ripetutamente, tirato, calpestato, esposto al rumore di fabbrica o instradato vicino a motori e apparecchiature di potenza.
L'architetto del sistema deve decidere quale elaborazione avviene all'interno del pendant e quali dati attraversano il cavo esterno. Il collegamento via cavo necessita di un'architettura elettrica, connettore, approccio di messa a terra, schermatura, scarico della trazione, gestione della piega, protocollo di comunicazione e comportamento in caso di guasto progettati intenzionalmente.
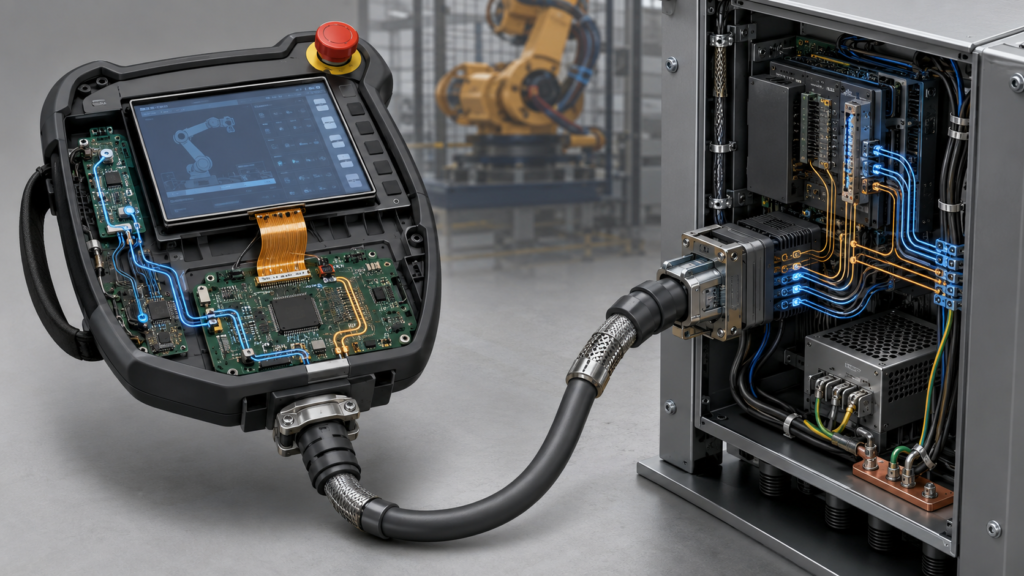
Teach pendant per robot collegato a un armadio del controllore attraverso un cavo ingegnerizzato mentre l'host interno pilota il TFT tramite un breve FPC
Non è sicuro presumere che una breve interfaccia FPC LCD grezza possa essere semplicemente estesa attraverso un lungo cavo del pendant. L'integrità del segnale, la compatibilità elettromagnetica, i cicli del connettore, il movimento del cavo, l'avvio e il recupero devono essere verificati per l'architettura selezionata.
All'interno del pendant, mantenere l'FPC del pannello entro le sue condizioni consentite di piega e instradamento. Confermare la ritenzione del connettore e impedire che la pressione dell'involucro, i carichi di presa o il movimento del cavo vengano trasferiti alla coda del display.
Progettare lo Stack Ottico e Meccanico per la Movimentazione Industriale
Il modulo LCD è solo uno strato nell'assemblaggio frontale. Lo stack può includere una copertura protettiva, un bordo stampato, un sensore tattile, uno strato adesivo o di bonding ottico, una guarnizione, un telaio e supporti dell'involucro. Ogni strato influenza i riflessi, le prestazioni tattili, l'aspetto del display, le tolleranze, la strategia di riparazione e il comportamento agli urti.
L'involucro dovrebbe supportare e proteggere il display senza concentrare lo stress sul vetro dell'LCD. Rivedere l'area attiva, il profilo del modulo, la cornice, le aree di esclusione dei componenti, il telaio della retroilluminazione, l'uscita dell'FPC, l'accesso al connettore, i bossoli per viti, le caratteristiche di tenuta, la struttura di presa e i percorsi di assorbimento dell'energia da caduta.
Il vetro di copertura, il trattamento superficiale, il bonding e la personalizzazione tattile dovrebbero essere considerati rispetto ai requisiti ambientali e di servizio effettivi. Uno stack più spesso o più complesso non è automaticamente migliore; può modificare i riflessi, la sensibilità tattile, la resa di assemblaggio, lo spessore e la riparabilità.
RJY Display può valutare la personalizzazione applicabile attorno a una piattaforma di visualizzazione esistente adatta, inclusi vetro di copertura, integrazione tattile, retroilluminazione, modifiche all'FPC o all'interfaccia, soluzioni di controller e coordinamento meccanico. La fattibilità dipende dal modulo selezionato e dai requisiti di progetto confermati; non dovrebbe essere interpretata come la capacità di creare qualsiasi nuova dimensione LCD arbitraria da zero.
Pianificare Alimentazione, Avvio e Recupero dai Guasti
Il sottosistema di visualizzazione del pendant può includere i rail di alimentazione del pannello, la retroilluminazione a LED, il controller tattile, il processore, la memoria esterna, l'hardware di comunicazione e i convertitori di supporto. L'analisi dell'alimentazione dovrebbe quindi coprire l'architettura completa invece di citare solo la corrente logica dell'LCD.
Definire la sequenza prevista per l'avvio del controllore.
Test repeated power cycles, interrupted startup, cable reconnection if permitted by the system, brownout conditions, display sleep and software recovery. Status presentation must be coordinated with the robot architecture; the display should not imply that the machine is in a safe state merely because the screen is dark or unresponsive.
La guida di RJY Display a come alimentare un display TFT LCD provides module-level background, but the finished pendant requires a system-specific power and recovery design.
Validate With the Final Enclosure, Cable, Host, and Robot Controller
A panel displaying a static test image on an evaluation board is not a validated teach-pendant display system. Testing should progress from electrical bring-up to an enclosure-level prototype and then to the production-intent pendant, cable and controller configuration.
Il piano di validazione dovrebbe includere:
Schermate rappresentative di programma, coordinate, I/O, allarmi e percorsi
Carico massimo di rendering GUI e comunicazione
Visualizzazione da posizioni portatili, sospese e su supporto
Illuminazione di fabbrica, riflessi, impronte digitali e luminosità minima utilizzabile
Tocco con guanti e dita nude con il rivestimento finale del vetro
Attività simultanea di tocco, tasti, comunicazione e display
Flessione del cavo, scarico della trazione, ritenzione del connettore e cicli di connessione consentiti
Comportamento in caso di interruzione di alimentazione, avvio, perdita di comunicazione e ripristino
Comportamento del display e del tocco in prossimità di sorgenti previste di disturbi elettromagnetici
Prove di adattamento meccanico, tolleranza, tenuta, vibrazione e impatto definite per il prodotto finito
Verifica che le funzioni GUI ordinarie rimangano separate dai controlli richiesti per la sicurezza
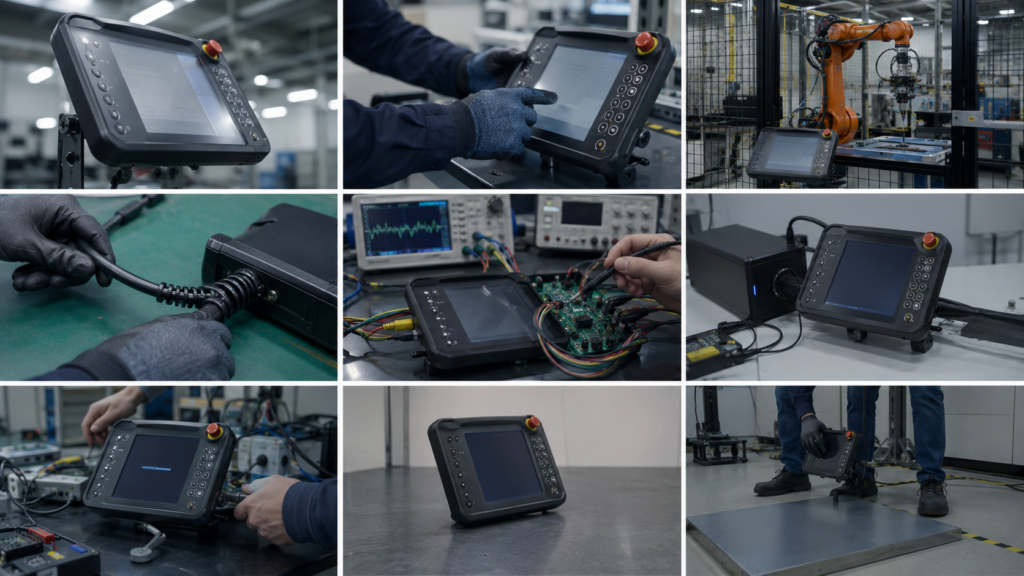
Validazione industriale di un teach pendant per robot per angolo di visuale, input con guanti, flessione del cavo, comportamento del segnale, avvio e movimentazione meccanica
Le prove applicabili in materia di sicurezza, ambiente e regolamentazione devono essere determinate dal costruttore o dall'integratore del robot. Il superamento di un test del display a livello di modulo non stabilisce la conformità per il robot completo o per l'applicazione robotica.
Preparare un requisito completo del display per la revisione del fornitore
Prima di richiedere campioni, fornire l'area attiva prevista, la gamma di risoluzione, l'orientamento, la GUI rappresentativa, il processore host, le interfacce display native, i requisiti di tocco, il concetto del vetro di copertura, la disposizione dei controlli fisici, le posizioni di visualizzazione, l'ambiente di fabbrica, l'architettura del cavo, il disegno dell'involucro, i vincoli FPC, la sequenza di alimentazione, la fase del progetto e la gamma di domanda prevista.
Separare i requisiti obbligatori dalle preferenze. Un modulo LCD maturo esistente combinato con una pila di tocco, copertura, FPC, retroilluminazione o soluzione controller appropriata può offrire un percorso di sviluppo più controllato rispetto all'inizio con una geometria del pannello personalizzata presunta.
Per un progetto di teach pendant per robot, contattare RJY Display per una revisione di compatibilità e personalizzazione. Includere informazioni di sistema sufficienti per valutare il display, il tocco, l'interfaccia host e la pila meccanica come componenti coordinati. L'idoneità e la sicurezza finali rimangono soggette alla progettazione dell'apparecchiatura finita e al suo processo di validazione.
Domande frequenti
Quale dimensione di TFT LCD è adatta per un teach pendant per robot?
Non esiste una dimensione universale. Il display deve ospitare gli schermi previsti di programma, coordinate, allarmi e stato, lasciando spazio sufficiente nell'involucro per impugnature, controlli fisici, instradamento dei cavi, tenuta e protezione dagli impatti. Valutare le schermate GUI rappresentative alla distanza di visualizzazione prevista prima di selezionare la diagonale e il rapporto d'aspetto.
Un touchscreen può sostituire i controlli fisici su un teach pendant?
Il tocco può supportare la navigazione, l'immissione di dati e la programmazione grafica, ma non dovrebbe sostituire automaticamente i controlli tattili necessari per operazioni frequenti, con guanti o con lo sguardo sul robot. Un controllo grafico non diventa inoltre una funzione di arresto di emergenza o di abilitazione con valutazione di sicurezza semplicemente perché appare sul display.
HDMI può pilotare direttamente un pannello MIPI, RGB, LVDS o eDP per teach pendant?
No. HDMI non può pilotare un pannello MIPI, RGB, LVDS o eDP grezzo attraverso un cavo passivo. Un controller attivo o bridge appropriato deve supportare la sorgente HDMI, l'interfaccia del pannello, la temporizzazione esatta, la sequenza di alimentazione e i requisiti di inizializzazione.
L'interfaccia LCD grezza dovrebbe passare attraverso il lungo cavo del teach pendant?
Ciò non dovrebbe mai essere dato per scontato. Le interfacce dei pannelli grezzi sono normalmente progettate per una connessione definita tra host e LCD. Un cavo lungo e mobile del pendant esterno richiede un collegamento di sistema progettato intenzionalmente con adeguata integrità del segnale, schermatura, messa a terra, connettori, scarico della trazione, comportamento di comunicazione e validazione.
Quali informazioni dovrebbero essere inviate a un fornitore di display per un progetto di teach pendant?
Fornire l'area attiva target, l'orientamento, esempi di GUI, processore host, opzioni di interfaccia native, requisiti di tocco e copertura, disposizione dei controlli fisici, disegno dell'involucro, vincoli FPC, posizioni di visualizzazione, ambiente operativo, architettura del cavo, sequenza di alimentazione, fase del progetto e gamma di domanda prevista. Ciò consente al fornitore di valutare una piattaforma LCD esistente adatta e la personalizzazione applicabile.
Condividi le dimensioni del display, la risoluzione, l'interfaccia, la luminosità, i requisiti tattili, i requisiti della scheda controller e l'ambiente applicativo.