組込み表示プロジェクトでボトルネックに直面していませんか?
複雑な統合作業やサプライチェーンの問題が市場投入までの時間を遅らせないようにしましょう。RJYの専門家チームによる無料コンサルテーションを予約し、お客様に合わせた設計・製造サポートをご利用ください。.
産業用ロボットの教示ペンダントは、高密度なプログラミングおよび診断インターフェースをオペレータの手元に配置する。その表示部は、オペレータがガードされたセル内を移動しながら、ロボット位置、座標系、プログラムステップ、I/O状態、アラーム、動作モード、およびグラフィカルな動作経路を提示する必要がある。.
これにより、TFT LCDは独立したパネルではなく、より大規模なハンドヘルド制御アーキテクチャの一部となる。表示サイズ、解像度、視認特性、タッチ技術、物理的操作、ホスト処理、ケーブル設計、筐体構造、およびシステム検証は、まとめて評価されなければならない。.
LCDは情報を提示するが、それ自体では非常停止、イネーブリング機能、動作制御、安全定格通信、またはロボットのリスク低減を実装しない。これらの機能はロボットおよびペンダントの安全アーキテクチャに属し、完成した機器に適用される規格および規制に基づいて設計および検証されなければならない。.
教示ペンダントは、ロボットをある点から別の点へ移動させるためだけに使用されるわけではない。システムによっては、オペレータがプログラムのナビゲーション、座標の確認、パラメータの変更、アラームの確認、I/Oの監視、ツール状態の確認、または複数のデータビューの比較を行うことがある。したがって、表示要件は好みの対角サイズではなく、代表的なワークフローと画面から始めるべきである。.
パネルを選択する前に、現実的なインターフェースモックアップを作成すること。想定される最長のアラームメッセージ、対象言語、プログラムツリー、座標値、ソフトキー、ステータス領域、および任意の経路またはロボット可視化を含めること。この作業により、提案された解像度とアスペクト比が、重要なテキストやタッチターゲットを非実用的なサイズに縮小することなく、十分な情報密度を提供するかどうかが明らかになる。.
市販の教示ペンダントは、この作業負荷の多様性を示している。例えば、現在の産業用ペンダントの一つは、カラータッチパネルと分割画面表示を使用して、2つのデータセットを同時に表示できるようにしている。.1 これは有用な市場エビデンスであるが、普遍的な仕様ではない。各OEMは、自社のロボットコントローラ、ソフトウェア、オペレータタスク、および筐体から表示要件を導き出すべきである。.
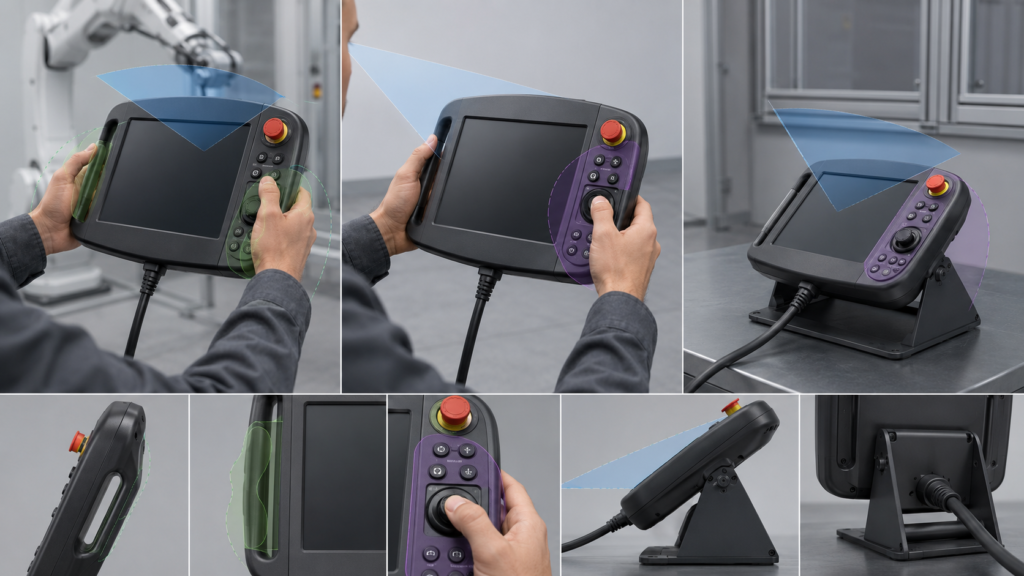
固定された制御盤とは異なり、ペンダントは継続的に位置を変える。両手で保持されたり、片手で支えられたり、ブラケットに掛けられたり、サービススタンドに置かれたり、試運転中に2人で見られたりする。画面は、オペレータの通常の視線位置よりも上、下、または横にある場合がある。.
LCDの光学性能は常に対称的ではないため、視野角特性は意図された向きでテストされるべきである。ベンチ上で横方向に良好な性能を示すモジュールでも、回転後や、ハンドヘルド使用時に一般的な低い角度から見た場合に、コントラストや色の変化を示すことがある。.
輝度も、完全な光学スタックの一部として評価されるべきである。工場の照明器具、窓、保護カバーガラス、タッチセンサ、エアギャップ、表面処理、および指紋はすべて、可読性に影響を与える可能性がある。バックライト出力を増やすことが自動的に完全な解決策となるわけではない。なぜなら、表面反射を除去せずに消費電力と内部熱を増加させる可能性があるからである。.
RJY Displayのガイド TFT LCDの視野角 基礎となる視野方向の問題を説明する。ただし、最終的な承認は、実際のモジュール、カバーまたはタッチスタック、筐体角度、GUI色、フォント、および工場照明を使用して行うべきである。.
より大きなパネルはより多くの情報を表示できるが、ペンダントの幅、グリップリーチ、質量分布、ベゼルスペース、耐衝撃性、および物理的操作へのアクセスにも影響を与える。高解像度パネルはプログラムと経路の可視化を改善できるが、フレームバッファサイズ、レンダリング負荷、メモリ帯域幅、およびピクセルインターフェース要件を増加させる。.
ピクセル密度は、想定される視認距離で判断されるべきである。目標は仕様を最大化することではなく、オペレータがロボットセルに集中している間に、重要な値、モード表示、アラーム、および制御が読み取り可能であることを維持することである。.
アクティブエリアは、機械的要素と共存しなければならない。ハンドグリップ、ケーブル出口、物理キー、非常停止装置、イネーブリング制御、シール、ファスナー、内部リブ、および衝撃吸収構造のためにスペースが必要になる場合がある。これらのゾーンを確定する前にLCDを選択すると、視覚的には印象的だが、人間工学的に不快であったり、機械的に統合が困難なペンダントになる可能性がある。.
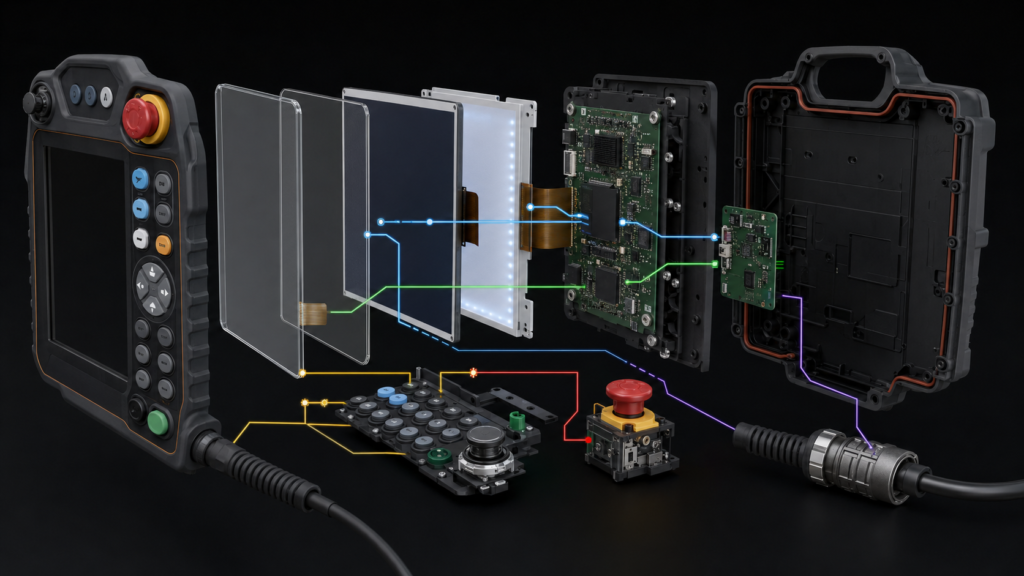
完全な教示ペンダントには、連携するが明確に区別される複数のサブシステムが含まれる場合がある:
これらの要素は互換性があると説明されるべきではない。タッチイベントはビデオ信号ではない。LCDはAndroidボードではない。表示コントローラは自動的に完全なHMIではなく、HMIコンピュータは自動的にロボット安全コントローラではない。.
ISO 10218-1:2025は産業用ロボットの安全要件を扱い、ISO 10218-2:2025はロボットアプリケーションと統合を扱う。.23 表示選択は明確な操作を支援できるが、ロボットおよび統合アプリケーションの適合性はシステムの責任として残る。.
グラフィカルボタンは通常のナビゲーションや非安全コマンドに適切である場合があるが、TFT上に表示されることで安全定格制御になるわけではない。ソフトウェア状態、フリーズしたGUI、故障したタッチセンサ、隠されたコンテンツ、または通信障害は、画面上の機能に影響を与える可能性がある。.
ISO 13850は、機械の非常停止機能に関する機能要件と設計原則を規定する。.4 ペンダントおよびロボットメーカーは、該当する安全機能がどのように実装、監視、識別、および検証されるかを決定しなければならない。LCDサプライヤは、表示部またはタッチパネルを提供することでコンプライアンスを確立することはできない。.
この境界は、コンテンツ設計においても重要である。モード情報、警告、障害、および動作状態は明確に提示されるべきであるが、完全な安全アーキテクチャと該当する要件がその結論を支持しない限り、視覚情報が唯一のリスク低減手段であると主張すべきではない。.
タッチは、プログラムナビゲーション、パラメータ入力、グラフィカル経路検査、メニュー、およびコンテキスト依存の制御をサポートできる。物理入力は、頻繁なジョギング操作、手袋使用、触覚確認、またはオペレータが画面ではなくロボットを見ながら行う動作に対して、引き続き価値がある。.
結果として、多くの場合、タッチのみの製品ではなく、ハイブリッドインターフェースとなる。筐体をレイアウトする前に、どのタスクがタッチスクリーンに属し、どのタスクに物理的操作が必要かを定義すること。この決定は、表示サイズ、カバーガラスの外形、グリップ幅、ボタン位置、内部PCB配置、およびソフトウェアナビゲーションに影響を与える。.
タッチ技術は、計画されたカバースタック、手袋の種類、汚染、接地、ケーブル配置、タッチコントローラファームウェア、および産業用ノイズ環境とともに評価されるべきである。開放型開発ベンチで良好に応答する投影型静電容量センサでも、より厚いカバーガラスの背後やスイッチング機器の近くに設置された後は、異なる動作を示す可能性がある。.
タッチ互換性は表示互換性とは別である。ホストはタッチコントローラのインターフェースとドライバをサポートする必要があり、ビデオパスはLCDのネイティブインターフェース、タイミング、ピクセルフォーマット、および初期化をサポートする必要がある。.
ペンダント表示部は、モジュールと組み込みホストに応じて、RGB、LVDS、MIPI DSI、eDP、またはその他のパネルインターフェースを使用する場合がある。正しい選択は、ピクセルスループット、プロセッササポート、PCBレイアウト、FPC長、コネクタ構成、電源ドメイン、ソフトウェアサポート、電磁気挙動、およびライフサイクル要件に依存する。.
機械的に適合するコネクタは互換性を証明しない。開発チームは、インターフェースタイプ、電圧レベル、レーンまたはバス構成、タイミング、ピン割り当て、カラーフォーマット、初期化シーケンス、バックライト制御、および電源シーケンスを検証しなければならない。.
ホストがHDMIを提供するが、選択したパネルが生のMIPI DSI、RGB、LVDS、またはeDPを使用する場合、パッシブケーブルでは不十分である。ソースと正確なパネルの両方に適合したアクティブブリッジまたはコントローラが必要である。そのアクティブデバイスは、電力、ファームウェア、起動、熱、PCB、およびライフサイクルの考慮事項を追加する。.
NXPの表示システムドキュメントは、ホスト表示コントローラがメモリからグラフィックスを取得し、MIPI DSIホストを介して互換性のあるパネルに転送する具体的な例を提供する。.5 実装はプラットフォーム固有であるが、コネクタの外観から推測するのではなく、完全なピクセルパスを設計しなければならない理由を示している。.
ホストボードとTFTモジュール間の内部接続は、通常、ペンダントとロボットコントローラキャビネット間の外部接続とは異なる。外部ケーブルは長く、繰り返し屈曲され、引っ張られ、踏まれ、工場ノイズにさらされ、またはモーターや電源機器の近くに配線される可能性がある。.
システムアーキテクトは、どの処理がペンダント内部で行われ、どのデータが外部ケーブルを通過するかを決定しなければならない。ケーブルリンクには、意図的に設計された電気アーキテクチャ、コネクタ、接地方法、シールド、ストレインリリーフ、曲げ管理、通信プロトコル、および障害挙動が必要である。.
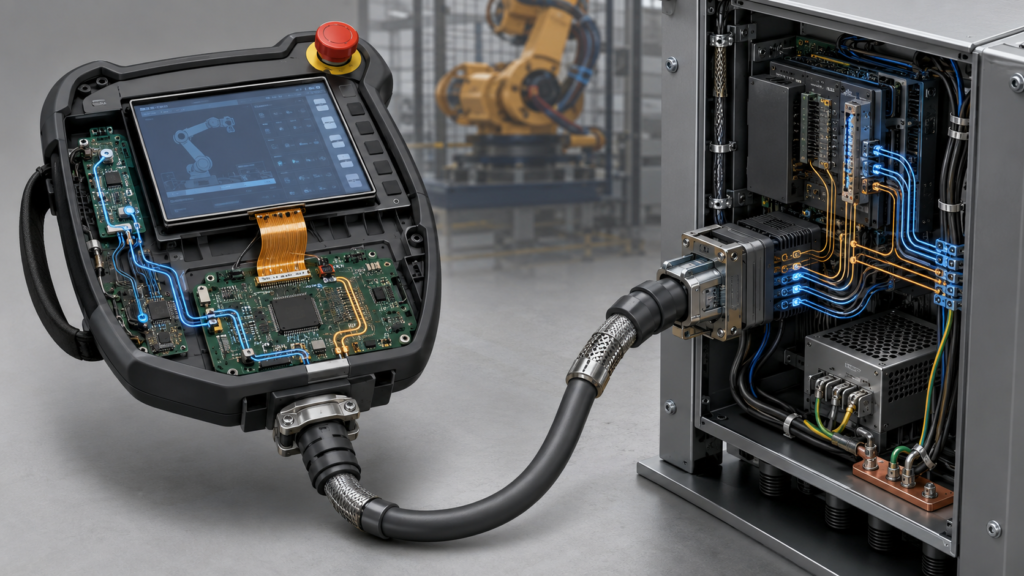
短い生のLCD FPCインターフェースを長いペンダントケーブルを通して単純に延長できると想定することは安全ではない。選択されたアーキテクチャに対して、信号整合性、電磁両立性、コネクタサイクル、ケーブル動作、起動、および復旧が検証されなければならない。.
ペンダント内部では、パネルFPCを許容された曲げおよび配線条件内に保つこと。コネクタの保持を確認し、筐体圧力、グリップ荷重、またはケーブル移動が表示テールに伝達されないようにすること。.
LCDモジュールは、前面アセンブリの1層にすぎない。スタックには、保護カバー、印刷ボーダー、タッチセンサ、接着剤または光学ボンディング層、ガスケット、フレーム、および筐体サポートが含まれる場合がある。各層は、反射、タッチ性能、表示外観、公差、修理戦略、および衝撃挙動に影響を与える。.
筐体は、LCDガラスに応力を集中させることなく、表示部を支持および保護する必要がある。アクティブエリア、モジュール外形、ベゼル、コンポーネントキープアウト、バックライトフレーム、FPC出口、コネクタアクセス、ネジボス、シール機能、グリップ構造、および落下エネルギーパスを確認すること。.
カバーガラス、表面処理、ボンディング、およびタッチカスタマイズは、実際の環境およびサービス要件に対して検討されるべきである。より厚いまたはより複雑なスタックが自動的に優れているわけではない。反射、タッチ感度、組立歩留まり、厚さ、および修理可能性を変える可能性がある。.
RJY Displayは、カバーガラス、タッチ統合、バックライト、FPCまたはインターフェース変更、コントローラソリューション、および機械的調整を含む、適切な既存の表示プラットフォームを中心に該当するカスタマイズを評価できる。実現可能性は、選択されたモジュールと確認されたプロジェクト要件に依存する。ゼロから任意の新しいLCDサイズを作成できると解釈されるべきではない。.
ペンダント表示サブシステムには、パネル電源レール、LEDバックライト、タッチコントローラ、プロセッサ、外部メモリ、通信ハードウェア、およびサポートコンバータが含まれる場合がある。したがって、電力分析は、LCDロジック電流のみを引用するのではなく、完全なアーキテクチャをカバーする必要がある。.
ロボットコントローラの起動、ペンダント接続、表示初期化.
Test repeated power cycles, interrupted startup, cable reconnection if permitted by the system, brownout conditions, display sleep and software recovery. Status presentation must be coordinated with the robot architecture; the display should not imply that the machine is in a safe state merely because the screen is dark or unresponsive.
RJY Displayのガイド TFT LCDディスプレイへの電力供給 provides module-level background, but the finished pendant requires a system-specific power and recovery design.
評価ボード上で静的テスト画像を表示するパネルは、有効なティーチペンダント表示システムではありません。テストは、電気的な立ち上げからエンクロージャレベルのプロトタイプへ、そして量産仕様のペンダント、ケーブル、コントローラ構成へと進めるべきです。.
検証計画には以下を含める必要があります:
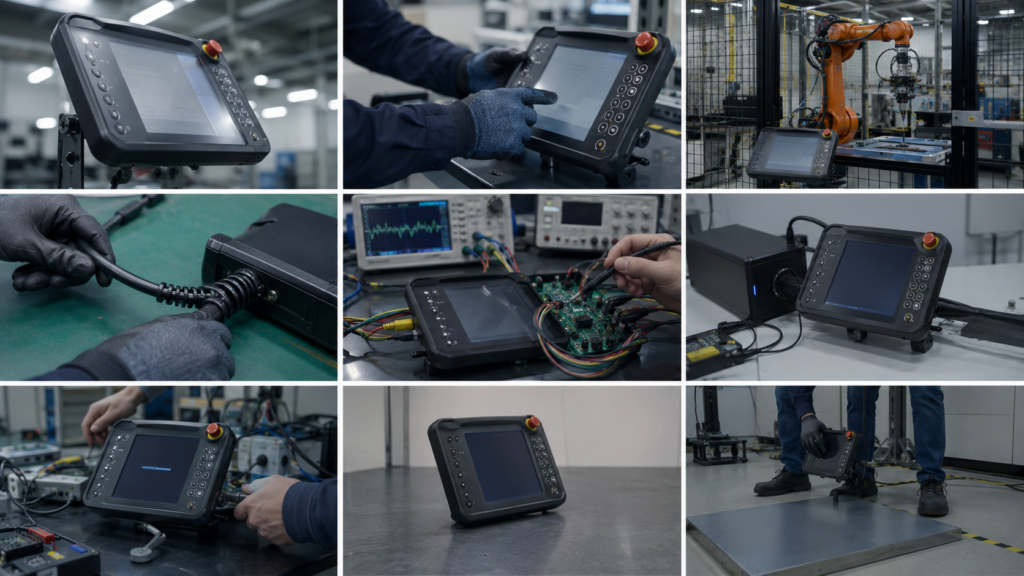
該当する安全、環境、規制試験は、ロボットメーカーまたはインテグレーターが決定する必要があります。モジュールレベルの表示テストに合格しても、完成したロボットまたはロボットアプリケーションの適合性が確立されるわけではありません。.
サンプルを要求する前に、目的のアクティブエリア、解像度範囲、向き、代表的なGUI、ホストプロセッサ、ネイティブ表示インターフェース、タッチ要件、カバーガラスのコンセプト、物理的制御レイアウト、視認位置、工場環境、ケーブルアーキテクチャ、エンクロージャ図面、FPC制約、電源シーケンス、プロジェクト段階、および想定需要範囲を提供してください。.
必須要件と優先事項を分離してください。成熟した既存のLCDモジュールに、適切なタッチスタック、カバー、FPC、バックライト、またはコントローラソリューションを組み合わせることで、想定されるカスタムパネル形状から始めるよりも、より管理された開発経路を提供できる場合があります。.
ロボットティーチペンダントプロジェクトについては、, 互換性およびカスタマイズのレビューのためにRJY Displayに連絡してください. 。表示、タッチ、ホストインターフェース、および機械的スタックを統合されたコンポーネントとして評価するために、十分なシステム情報を含めてください。最終的な適合性と安全性は、完成した機器の設計とその検証プロセスに依存します。.
普遍的なサイズはありません。ディスプレイは、計画されたプログラム、座標、アラーム、ステータス画面に対応しつつ、グリップ、物理的制御、ケーブル配線、シーリング、衝撃保護のための十分なエンクロージャスペースを確保する必要があります。対角サイズとアスペクト比を選択する前に、意図した視認距離で代表的なGUI画面を評価してください。.
タッチはナビゲーション、データ入力、グラフィカルプログラミングをサポートできますが、頻繁な操作、手袋着用時、またはロボットに視線を向けた操作に必要な触覚制御を自動的に置き換えるべきではありません。また、グラフィカル制御は、ディスプレイ上に表示されるという理由だけで、安全評価された緊急停止機能やイネーブリング機能になるわけではありません。.
いいえ。HDMIはパッシブケーブルを介して生のMIPI、RGB、LVDS、またはeDPパネルを駆動できません。適切なアクティブコントローラまたはブリッジが、HDMIソース、パネルインターフェース、正確なタイミング、電源シーケンス、および初期化要件をサポートする必要があります。.
それは決して想定すべきではありません。生のパネルインターフェースは通常、ホストとLCD間の定義された接続用に設計されています。長く可動する外部ペンダントケーブルには、適切な信号整合性、シールド、接地、コネクタ、ストレインリリーフ、通信動作、および検証を備えた、意図的に設計されたシステムリンクが必要です。.
対象のアクティブエリア、向き、GUI例、ホストプロセッサ、ネイティブインターフェースオプション、タッチおよびカバー要件、物理的制御レイアウト、エンクロージャ図面、FPC制約、視認位置、動作環境、ケーブルアーキテクチャ、電源シーケンス、プロジェクト段階、および想定需要範囲を提供してください。これにより、サプライヤーは適切な既存のLCDプラットフォームと該当するカスタマイズを評価できます。.
ディスプレイサイズ、解像度、インターフェース、輝度、タッチ要件、コントローラーボード要件、およびアプリケーション環境を共有してください。.
関連するディスプレイ技術ガイドとアプリケーションリファレンスを引き続きお読みください。.
RJYのエンジニアリングチームにご相談いただき、ディスプレイマッチング、コントローラーボードの確認、およびカスタマイズについて話し合ってください。.